
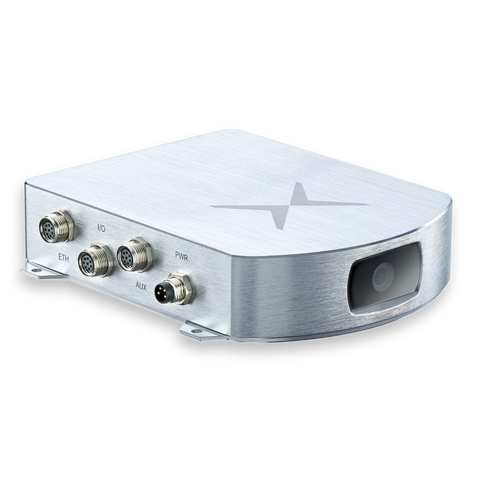
Fixposition Vision-RTK 2
Vision-RTK 2 to szwajcarski czujnik pozycjonowania, który łączy dwa odbiorniki RTK GNSS, kamerę i IMU. Przy poprawce RTK podaje pozycję z dokładnością 1 cm + 1 ppm, kurs 0,4° i prędkość 0,1 m/s, do 100 Hz. Gdy sygnał satelitarny zanika pod mostem, przy budynku czy pod drzewami, fuzja wizyjno-inercyjna prowadzi dalej z błędem 0,75 % przebytej drogi (z prędkością kół). Ethernet, CAN, UART i Wi-Fi, obudowa IP66, 420 g.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż wyłącznie dla firm i instytucji.
Opis produktu
Dwa wielopasmowe odbiorniki (GPS, GLONASS, Galileo, BeiDou, QZSS, SBAS) dają kurs od razu po inicjalizacji i redundancję; kamera monochromatyczna 1280 × 800 z global shutter oraz IMU zasilają silnik fuzji xFusion. Tryby pracy są dopasowane do platformy: Generic, Car (do 22 m/s), Lawnmower i Slow robot; podanie prędkości kół przez CAN lub port szeregowy poprawia wynik przy zaniku GNSS. Zimny start trwa 25 s, ponowna akwizycja 2 s, opóźnienie rozwiązania 50 ms.
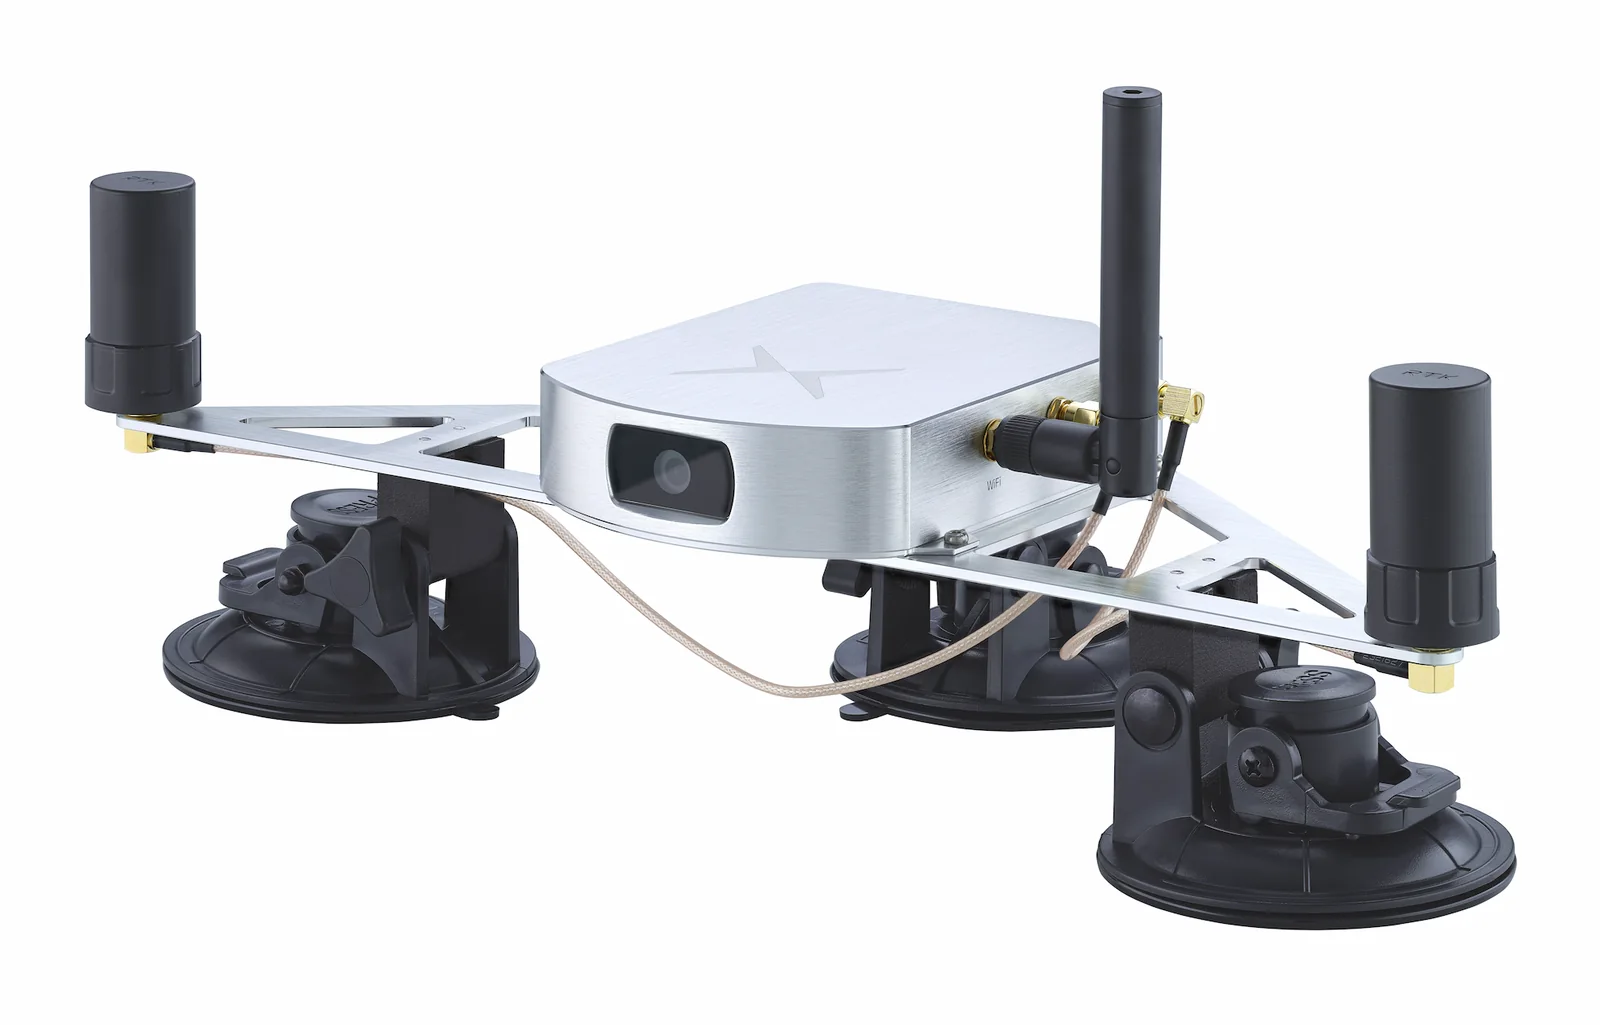
Dane wychodzą jako NMEA, komunikaty Fixposition oraz przez otwarty sterownik ROS 1 (Noetic) i ROS 2 (Humble, Jazzy) z integracją Nav2. Konfiguracja odbywa się przez interfejs www, pamięć 16 GB nagrywa dane do analizy, zasilanie 5-36 V, typowy pobór 10 W, złącza 2 × SMA (GNSS) i RP-SMA (Wi-Fi). Obudowa aluminiowa IP66, temperatura pracy -30 do +85 °C (gwarantowana wydajność 0-50 °C), 114 × 129 × 30 mm. Do działania potrzebne są poprawki RTK (RTCM3 przez NTRIP) od dostawcy sieci referencyjnej i połączenie z internetem; nie są częścią zestawu. Producent dostarcza z czujnikiem anteny GNSS, antenę Wi-Fi i system montażowy; zakres dostawy w naszej ofercie potwierdzamy przy wycenie.
Zastosowania
Rolnictwo
Nawigacja po polach, pod drzewami oraz przy wjeździe do obór i z powrotem; producent wymienia traktory, kombajny, sadzarki i opryskiwacze, tryb Car do 22 m/s.
Kosiarki i tereny zielone
Pielęgnacja terenów bez beaconów i przewodów granicznych: czujnik trzyma tor także przy zakłóconym sygnale GNSS, osobny tryb fuzji Lawnmower.
Roboty w mieście
Parki, sąsiedztwo budynków, przejazdy pod mostami; roboty dostawcze, patrolowe, ratownicze i sprzątające testowane przez producenta w Zurychu, San Francisco i Frankfurcie.
Geodezja i mapowanie
Pomiar pod koronami drzew, obok budynków i wewnątrz w jednym przepływie pracy; instrukcja wymienia też mapowanie infrastruktury i górnictwo.
Specyfikacja
| Zasada działania | fuzja 2 × RTK GNSS + kamera (odometria wizualna) + IMU, opcjonalnie prędkość kół |
| Dokładność pozycji | 1,0 cm + 1 ppm (RTK Fix), w poziomie i w pionie |
| Dokładność kursu | 0,4° (baza anten 1 m) |
| Dokładność prędkości | 0,1 m/s |
| Błąd pozycji bez GNSS | 0,75 % przebytej drogi (z prędkością kół); 2 % bez prędkości kół |
| Częstotliwość wyjściowa | do 100 Hz |
| Opóźnienie | 50 ms |
| Czas akwizycji | 25 s zimny start, 2 s ponowna akwizycja |
| Prędkość maksymalna | 22 m/s |
| Systemy satelitarne | GPS/QZSS L1C/A, L2C; GLONASS L1OF, L2OF; Galileo E1B/C, E5b; BeiDou B1I, B2I; SBAS L1C/A |
| Format korekt RTK | RTCM3 (NTRIP) |
| Kamera głębi | CMOS monochromatyczny 1280 × 800, 10 bit, global shutter, pole widzenia 106,8° (przekątna) |
| Jednostka IMU | 3-osiowy żyroskop + 3-osiowy akcelerometr |
| Tryby fuzji | Generic, Car, Lawnmower, Slow robot |
| Formaty danych | NMEA, ROS 1, ROS 2, komunikaty Fixposition (FP_A, FP_B, NOV_B) |
| Interfejsy | 2 × UART, CAN, Ethernet 10/100/1000 (RJ45), USB-C (USB 2.0), Wi-Fi 2,4/5 GHz |
| Złącza antenowe | 2 × SMA (GNSS), 1 × RP-SMA (Wi-Fi) |
| Wejście prędkości kół | CAN / OBD-II 500 kbit/s, port szeregowy 50 Hz |
| Synchronizacja czasu | PPS, PTP, NTP |
| Pamięć | 16 GB flash |
| Napięcie zasilania | 5-36 V DC (złącze M8, 4-pin) |
| Pobór mocy | typ. 10 W; maks. 2 A przy 5 V |
| Wymiary | 114 × 129 × 30 mm |
| Masa | 420 g |
| Stopień ochrony | IP66 |
| Temperatura pracy | -30 do +85 °C (gwarantowana wydajność 0-50 °C) |
| Oprogramowanie | sterownik ROS 1 Noetic / ROS 2 Humble, Jazzy (open source), interfejs www, oprogramowanie 2.123.7 (05.2026) |
| Zgodność | 2014/30/EU, 2014/53/EU (RED), UN/ECE R10 |
| Kraj produkcji | Szwajcaria |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- Vision-RTK 2 - broszura produktu (EN)PDF producenta
Najważniejsze parametry na 2 stronach.
- Vision-RTK 2 - karta katalogowa (dokumentacja producenta)Strona producenta
Pełna specyfikacja.
- Vision-RTK 2 - instrukcja integracji (dokumentacja producenta)Strona producenta
Montaż anten, konfiguracja, interfejsy, tryby fuzji.
- Vision-RTK 2 - skrócona instrukcja uruchomieniaStrona producenta
Pierwsze uruchomienie.
- Sterownik ROS - fixposition_driver (GitHub producenta)Kod źródłowy producenta
ROS 1 Noetic, ROS 2 Humble i Jazzy, integracja Nav2.
- Aktualne oprogramowanie i noty wydaniaStrona producenta
Aktualizacje od producenta.
Wysyłka
Wysyłamy w opakowaniu producenta z magazynu w Bielanach Wrocławskich. Wymiary i masę przesyłki podajemy w ofercie.