
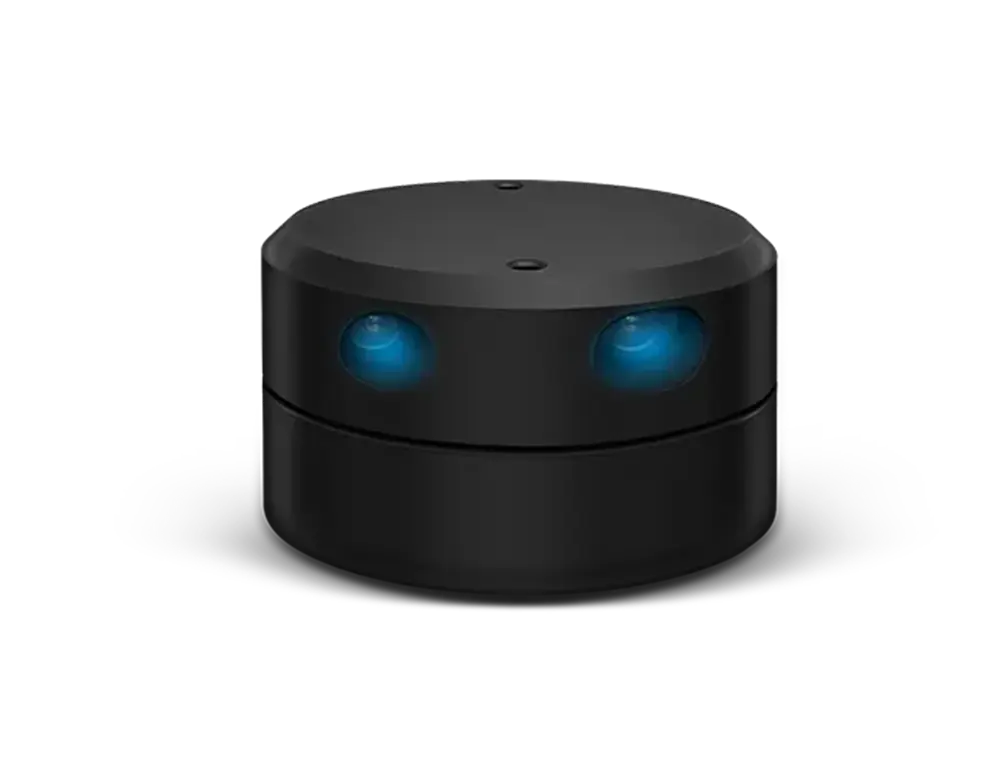
2D LiDAR YDLIDAR G4
YDLIDAR G4 to obrotowy skaner laserowy 2D: obraca się o 360° i mierzy odległość do otoczenia metodą triangulacji, 9000 pomiarów na sekundę. Zasięg 0,12-16 m, częstotliwość skanowania 5-12 Hz, rozdzielczość kątowa od 0,2°. Zasilanie 5 V, interfejs UART, w zestawie adapter USB. Sterowniki ROS 1 i ROS 2 publikuje producent.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż wyłącznie dla firm i instytucji.
Opis produktu
G4 należy do serii triangulacyjnej YDLIDAR (Shenzhen EAI Technology). Głowica z laserem podczerwonym 792 nm (klasa I) obraca się na bezszczotkowym silniku; zasilanie i dane do obracającej się głowicy przechodzą bezprzewodowo, więc nie ma zużywających się styków. Częstotliwość pomiaru przełącza się między 4, 8 i 9 kHz, a prędkość obrotu 5-12 Hz ustawia się programowo: przy 7 Hz rozdzielczość kątowa wynosi 0,28°, przy 5 Hz 0,2°.
Dokładność: błąd systematyczny 2 cm do 1 m i 2 % w zakresie 1-8 m. Skaner waży 214 g, ma średnicę 72,3 mm i wysokość 41,2 mm. Pracuje w temperaturze 0-50 °C i w oświetleniu do 2000 lx; producent zaleca pracę w pomieszczeniach i ostrzega przed bezpośrednim słońcem. Zestaw deweloperski zawiera skaner, płytkę adaptera USB (CP2102) i kabel USB-C; dane wychodzą przez UART 230400 bps. Oficjalne sterowniki ydlidar_ros_driver (ROS 1) i ydlidar_ros2_driver (ROS 2) oraz YDLidar-SDK (C++ i Python) są na GitHubie producenta.
Zastosowania
Nawigacja i omijanie przeszkód
Producent wymienia nawigację robotów i omijanie przeszkód jako pierwsze zastosowanie: skan 360° daje mapę otoczenia dla algorytmów SLAM i nawigacji w ROS.
Mapowanie i rekonstrukcja otoczenia
Skanowanie pomieszczeń i rekonstrukcja 3D przy przesuwaniu skanera; zasięg 16 m obejmuje typową halę lub korytarz.
Ochrona obszaru i automatyka
Wykrywanie obiektów w wyznaczonej strefie i zabezpieczanie obszaru oraz zadania automatyki, które producent podaje obok transportu inteligentnego.
Projekty w ROS
Gotowe sterowniki ROS 1 i ROS 2 oraz SDK w C++ i Pythonie pozwalają podłączyć G4 do robota mobilnego w jeden dzień; producent wymienia też interakcję multimedialną.
Specyfikacja
| Typ czujnika | LiDAR 2D, 360°, triangulacja laserowa |
| Zasięg pomiaru | 0,12-16 m (4 kHz, 80 % odbicia); przy 9 kHz od 0,28 m |
| Częstotliwość pomiaru | 9000 Hz (typ.), przełączana 4 / 8 / 9 kHz |
| Częstotliwość skanowania | 5-12 Hz, typ. 7 Hz |
| Kąt skanowania | 0-360° |
| Rozdzielczość kątowa | 0,2° (5 Hz) / 0,28° (7 Hz) / 0,48° (12 Hz) |
| Dokładność | błąd systematyczny 2 cm (do 1 m); błąd względny 2,0 % (1-8 m) |
| Napięcie zasilania | 5 V (4,8-5,2 V) |
| Prąd pracy | typ. 350 mA, maks. 500 mA; rozruch do 1000 mA |
| Interfejs danych | UART 3,3 V, 230400 bps, złącze PH2.0-5P; adapter USB w zestawie |
| Długość fali lasera | 792 nm (775-800 nm), podczerwień |
| Klasa lasera | klasa I (IEC 60825-1, 21 CFR 1040.10) |
| Moc lasera | typ. 3,5 mW, maks. 6 mW |
| Temperatura pracy | 0-50 °C |
| Temperatura przechowywania | -10 do 60 °C |
| Oświetlenie otoczenia | do 2000 lx (typ. 550 lx) |
| Masa | 214 g |
| Wymiary | Φ72,3 × 41,2 mm |
| Długość kabla | 150 ± 10 mm |
| ROS i SDK | YDLidar-SDK (C++, Python), ydlidar_ros_driver (ROS 1), ydlidar_ros2_driver (ROS 2) |
| Zawartość zestawu | skaner G4, płytka adaptera USB (CP2102), kabel USB-C |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- YDLIDAR G4 - karta katalogowa (datasheet v2.0, EN)PDF producenta
Pełna specyfikacja, rysunek wymiarowy, zastosowania.
- YDLIDAR G4 - instrukcja użytkownika (v1.4, EN)PDF producenta
Zestaw deweloperski, uruchomienie w ROS, ostrzeżenia.
- YDLIDAR G4 - instrukcja deweloperska (EN)PDF producenta
Tryby pracy i protokół komend.
- YDLidar-SDK (GitHub producenta)Kod źródłowy producenta
SDK w C++ i Pythonie.
- ydlidar_ros2_driver (GitHub producenta)Kod źródłowy producenta
Sterownik ROS 2; ROS 1: ydlidar_ros_driver.
Wysyłka
Wysyłamy w opakowaniu producenta z magazynu w Bielanach Wrocławskich. Wymiary i masę przesyłki podajemy w ofercie.