
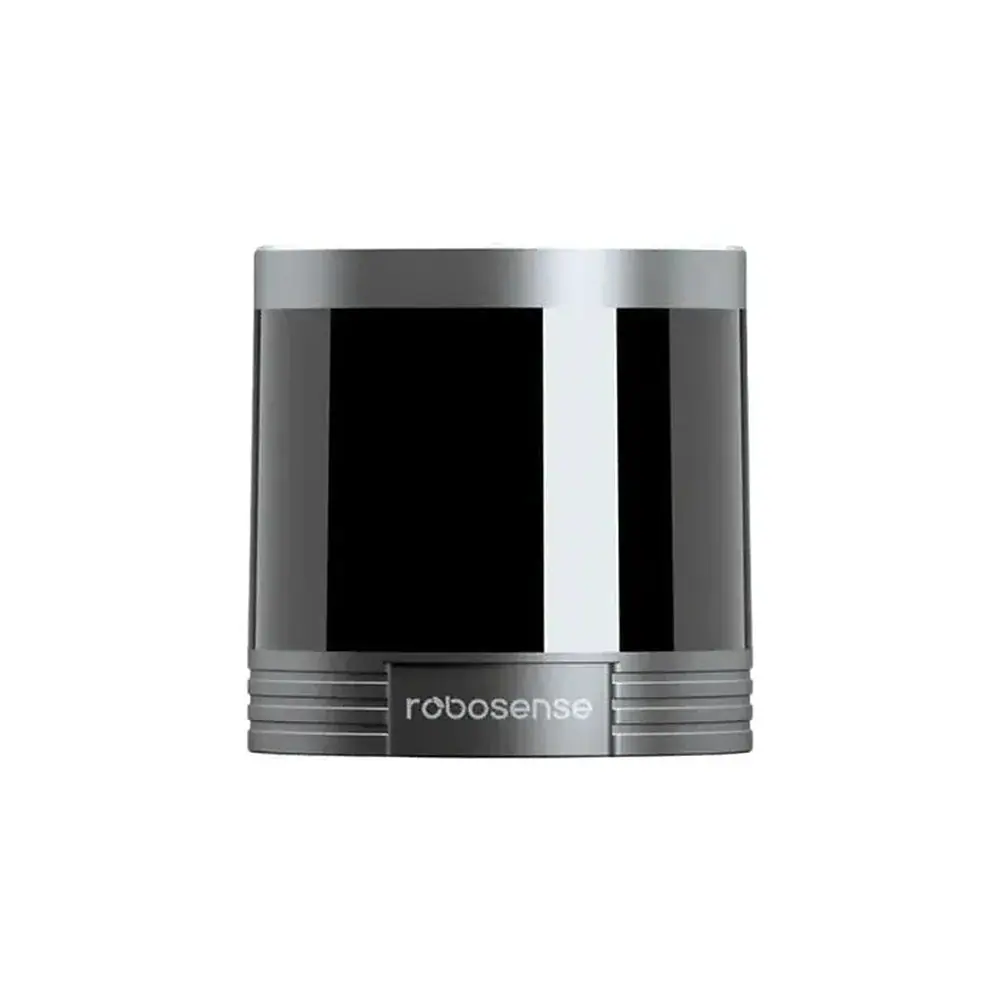
3D LiDAR RoboSense RS-Helios-16P
RS-Helios-16P (Helios 16) to mechaniczny LiDAR 3D z 16 kanałami laserowymi 905 nm: pole widzenia 360° w poziomie i 30° w pionie, zasięg 0,2-150 m, strefa martwa tylko 0,2 m, 288 000 punktów na sekundę. Obudowa IP67, praca od -30 °C, zasilanie 9-32 V, pobór 11 W. Dane przez Ethernet (UDP), sterowniki ROS 1 i ROS 2 od producenta.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż wyłącznie dla firm i instytucji.
Opis produktu
Helios 16 obraca się z prędkością 600 lub 1200 obr/min (10 / 20 Hz) i w każdym obrocie podaje chmurę punktów ze współrzędnymi 3D, skalibrowaną refleksyjnością i znacznikami czasu. Szesnaście wiązek rozłożonych równomiernie co 2° daje pionowe pole widzenia od +15° do -15°. Zasięg 150 m (90 m przy 10 % odbicia według instrukcji) i dokładność ±2 cm wystarczają do nawigacji w halach i na zewnątrz; tryby echa Strongest, First, Last i Dual pozwalają dobrać dane do warunków.
Czujnik ma 10-pinowe złącze na spodzie i Interface Box z kablem 3 m, gniazdem zasilania, RJ45 i wejściem GPS do synchronizacji czasu ($GPRMC + PPS, także PTP i gPTP). Konfiguracja i diagnostyka odbywają się przez interfejs WWW. Producent projektował go z odniesieniem do norm motoryzacyjnych: testy udaru, wibracji, niskiej temperatury, szczelności i EMC; obudowa Φ97,5 × 100 mm waży 0,99 kg. W pudełku są LiDAR, Interface Box, zasilacz 12 V, kable i śruby. Oprogramowanie: RSView do podglądu chmury punktów, rs_driver (C++) oraz rslidar_sdk dla ROS 1 (Kinetic, Melodic, Noetic) i ROS 2 (Eloquent, Galactic, Humble).
Zastosowania
Roboty mobilne i SLAM
Producent sprzedaje serię Helios jako LiDAR 3D do robotyki i SLAM: 16 kanałów, 360° i strefa martwa 0,2 m dają pełny obraz otoczenia robota także tuż przy obudowie.
Pojazdy i infrastruktura V2X
Konstrukcja z odniesieniem do norm motoryzacyjnych (udar, wibracje, niska temperatura, szczelność, EMC) i zastosowania w pojazdach inteligentnych oraz instalacjach V2X.
Praca w trudnych warunkach
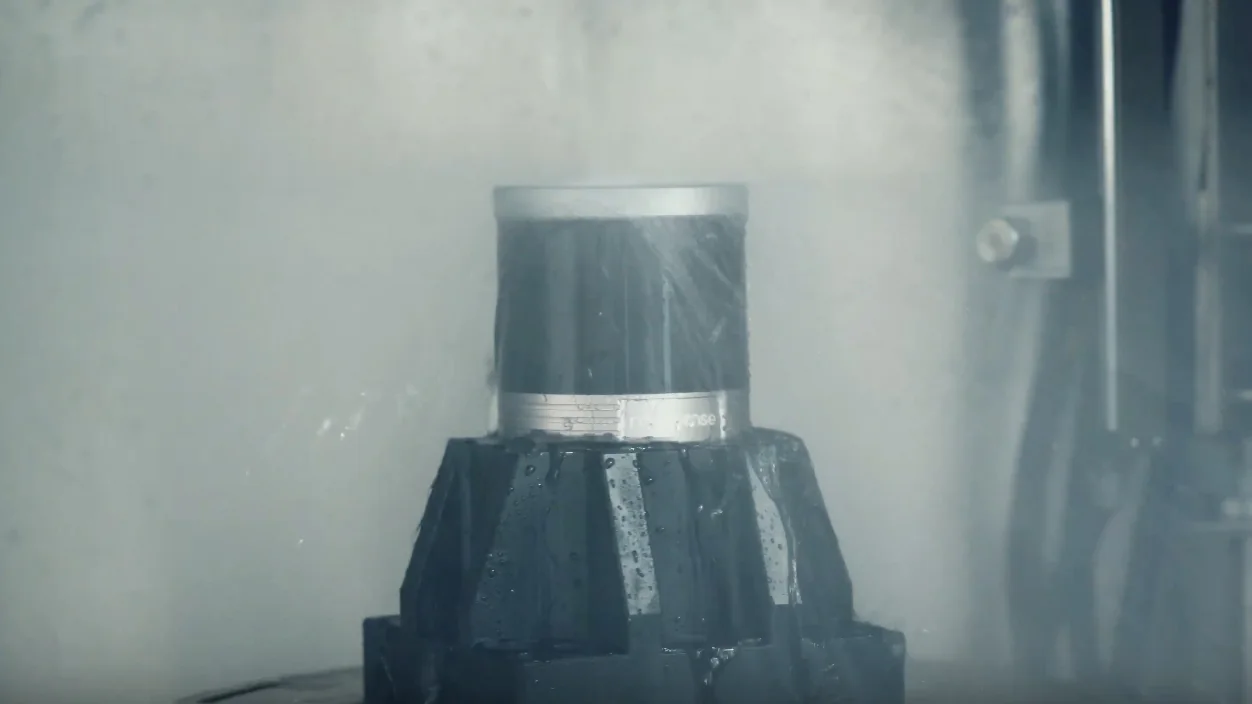
IP67, praca od -30 °C (producent podaje dziś -40 °C), odporność na silne światło i zakłócenia od innych lidarów; na zamówienie odszumianie deszczu, mgły, śniegu i pyłu.
Synchronizacja z innymi czujnikami
Znaczniki czasu z GPS, PTP lub gPTP i blokada fazy obrotu do sygnału PPS ułatwiają łączenie chmury punktów z kamerami i odbiornikami GNSS.
Specyfikacja
| Liczba kanałów | 16 |
| Długość fali lasera | 905 nm |
| Klasa lasera | klasa 1 (IEC 60825-1:2014) |
| Zasięg pomiaru | 0,2-150 m (90 m przy 10 % odbicia wg instrukcji 2022; 110 m wg danych producenta 2025) |
| Strefa martwa | 0,2 m |
| Dokładność | ±2 cm (typ.) |
| Pole widzenia poziome | 360° |
| Pole widzenia pionowe | 30° (+15° do -15°) |
| Rozdzielczość kątowa pozioma | 0,2° / 0,4° (10 / 20 Hz) |
| Rozdzielczość kątowa pionowa | 2° |
| Częstotliwość ramek | 10 / 20 Hz (600 / 1200 obr/min) |
| Punkty na sekundę | 288 000 (jedno echo), 576 000 (podwójne echo) |
| Tryby echa | Strongest, First, Last, Dual |
| Interfejs sieciowy | 100Base-T1, przez Interface Box RJ45; wyjście UDP (MSOP, DIFOP) |
| Synchronizacja czasu | $GPRMC + PPS, PTP, gPTP; blokada fazy do PPS |
| Napięcie zasilania | 9-32 V DC |
| Pobór mocy | 11 W (typ.) |
| Stopień ochrony | IP67 |
| Temperatura pracy | -30 do +60 °C (instrukcja); -40 °C wg danych producenta 2025 |
| Temperatura przechowywania | -40 do +85 °C |
| Masa | 0,99 kg (korpus) |
| Wymiary | Φ97,5 × 100 mm |
| Zawartość zestawu | LiDAR, Interface Box z kablem 3 m, zasilacz 12 V 40 W, kabel zasilający 1,2 m, kabel Ethernet 1,5 m, śruby |
| Oprogramowanie | RSView, rs_driver, rslidar_sdk (ROS 1 Kinetic/Melodic/Noetic, ROS 2 Eloquent/Galactic/Humble), interfejs WWW |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- RS-Helios-16P - instrukcja użytkownika 1.0.1 (EN)PDF producenta
Specyfikacja, złącza, montaż, protokół, ROS.
- Helios - materiały do pobrania u producentaStrona producenta
Nowsza instrukcja, broszura, SDK i modele 3D (producent wymaga formularza).
- rslidar_sdk (GitHub producenta)Kod źródłowy producenta
Sterownik ROS 1 i ROS 2.
- rs_driver (GitHub producenta)Kod źródłowy producenta
Sterownik C++.
Wysyłka
Wysyłamy w opakowaniu producenta z magazynu w Bielanach Wrocławskich. Wymiary i masę przesyłki podajemy w ofercie.