
StarNeto Newton-M2
Newton-M2 to zintegrowany system nawigacji GNSS/INS: płyta odbiornika RTK klasy geodezyjnej z 3-osiowym żyroskopem i 3-osiowym akcelerometrem MEMS. Pozycja RTK 2 cm + 1 ppm, kurs 0,3° w czasie rzeczywistym, orientacja 0,2°, dane do 200 Hz. Przy zasłoniętym sygnale i odbiciach utrzymuje pozycję, prędkość i orientację. Zasilanie 9-36 V, obudowa IP65, praca od -30 do +70 °C.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż wyłącznie dla firm i instytucji.
Opis produktu
Fuzja inercyjno-satelitarna wygładza i uzupełnia pozycję z GNSS: żyroskop ±120 °/s ze stabilnością biasu poniżej 10 °/h i akcelerometr ±6 g dostarczają dane o ruchu, a częstotliwość nawigacji zintegrowanej 1-200 Hz ustawia się do potrzeb sterowania. Kurs z jednej anteny wyznaczany jest dynamicznie (0,3°), a po post-processingu 0,1°; orientacja po post-processingu 0,05°, prędkość 0,05 m/s. Producent przeznacza Newton-M2 do jazdy wspomaganej i autonomicznej, pozycjonowania pojazdów i wózków AGV i podaje, że jest komponentem rekomendowanym dla platformy Baidu Apollo.
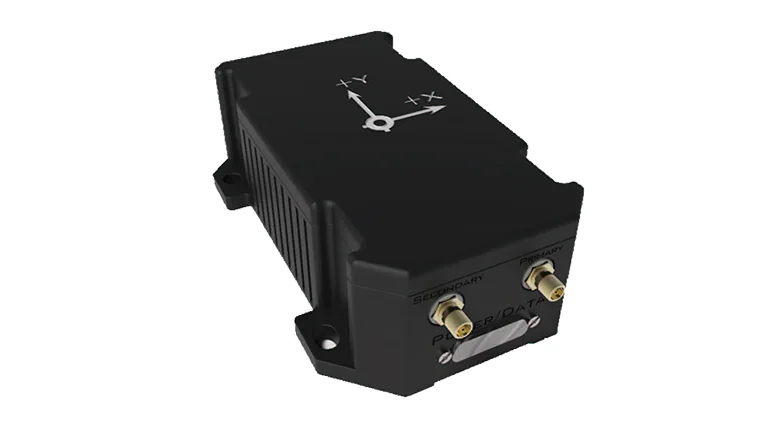
Producent StarNeto (Pekin) publikuje dla Newton-M2 tylko stronę po chińsku, bez karty katalogowej: nie podaje obsługiwanych systemów satelitarnych, liczby kanałów, wymiarów, masy ani typu złączy. Na zdjęciu producenta widać złącza antenowe PRIMARY i SECONDARY oraz POWER/DATA. Te dane oraz zawartość zestawu potwierdzamy przy wycenie u AgileX.
Zastosowania
Jazda wspomagana i autonomiczna
System utrzymuje pozycję, prędkość i orientację także przy zasłonięciu sygnału satelitarnego i wielodrogowości, czyli tam, gdzie sam GNSS gubi rozwiązanie.
Pozycjonowanie i orientacja pojazdów
Kurs 0,3° w czasie rzeczywistym i pozycja RTK 2 cm + 1 ppm wystarczają do prowadzenia pojazdu po zadanej trasie.
Wózki AGV i roboty jezdne
Producent wymienia AGV wprost; częstotliwość do 200 Hz pasuje do pętli sterowania platformy.
Post-processing trajektorii
Zapisane dane można przeliczyć po jeździe: kurs 0,1° i orientacja 0,05°, przydatne przy mapowaniu i ocenie przejazdów.
Specyfikacja
| Typ czujnika | zintegrowany system nawigacji MEMS INS/GNSS (RTK) |
| Dokładność RTK | 2 cm + 1 ppm (RMS) |
| Dokładność bez korekcji | do 1,2 m (RMS) |
| Dokładność kursu | 0,3° w czasie rzeczywistym; 0,1° po post-processingu (1σ) |
| Dokładność orientacji | 0,2° w czasie rzeczywistym; 0,05° po post-processingu |
| Dokładność prędkości | 0,05 m/s |
| Częstotliwość wyjściowa | 1-200 Hz (nawigacja zintegrowana); GNSS 1-5 Hz |
| Zakres żyroskopu | ±120 °/s, stabilność biasu poniżej 10 °/h |
| Zakres akcelerometru | ±6 g, stabilność biasu poniżej 100 µg |
| Napięcie zasilania | 9-36 V DC |
| Stopień ochrony | IP65 |
| Temperatura pracy | -30 do +70 °C |
| Post-processing | obsługiwany |
| Interfejsy | złącza antenowe PRIMARY i SECONDARY oraz POWER/DATA (wg zdjęcia producenta); typy złączy nie podane |
| Systemy satelitarne | nie podane przez producenta |
| Wymiary | nie podane przez producenta |
| Masa | nie podana przez producenta |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- Newton-M2 - strona producenta (po chińsku)Strona producenta
Jedyne publiczne źródło danych; producent nie publikuje karty katalogowej.
Wysyłka
Wysyłamy w opakowaniu producenta z magazynu w Bielanach Wrocławskich. Wymiary i masę przesyłki podajemy w ofercie.