
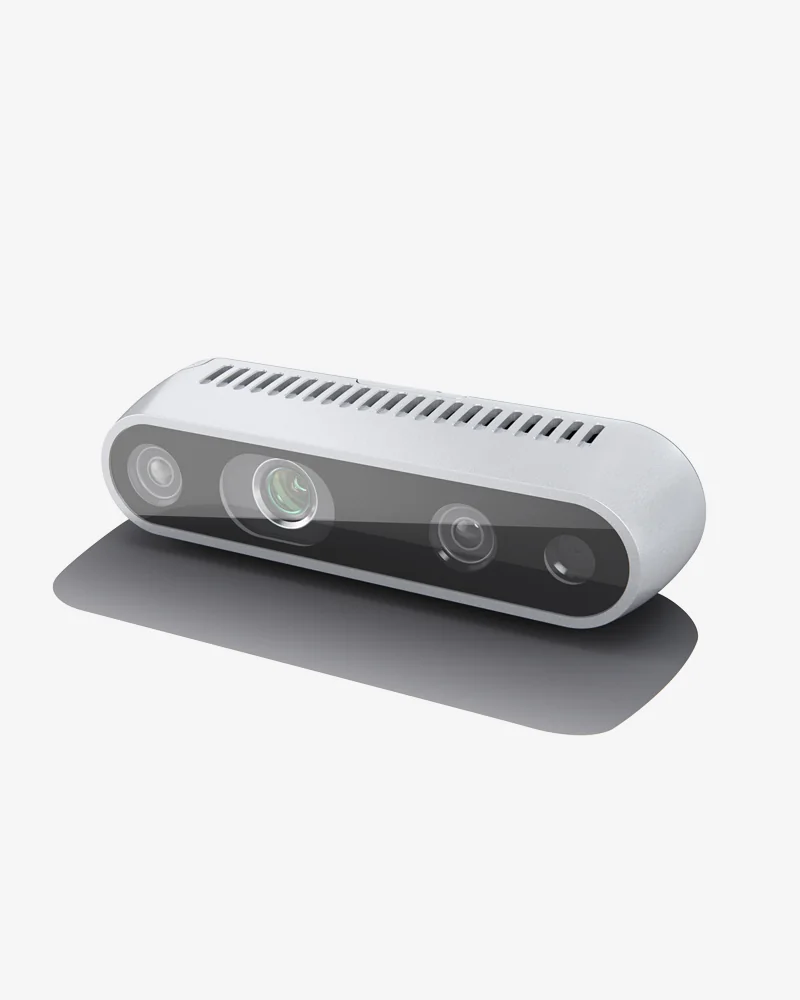
Intel RealSense D435
RealSense D435 to stereoskopowa kamera głębi: dwa imagery podczerwieni z global shutter, projektor IR i sensor RGB, a głębię liczy wbudowany procesor Vision Processor D4. Pole widzenia głębi 87° × 58°, rozdzielczość do 1280 × 720 przy 30 fps (do 90 fps w niższych), zasięg 0,3-3 m, dokładność poniżej 2 % w 2 m. Zasilanie i dane przez jeden kabel USB-C, masa 75 g.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż wyłącznie dla firm i instytucji.
Opis produktu
Moduł głębi D430 ma bazę stereo 50 mm i szerokie imagery OV9282 (1280 × 800, global shutter), a projektor VCSEL 850 nm rzuca wzór, który poprawia pomiar głębi na gładkich, jednolitych powierzchniach. Global shutter łapie całą klatkę naraz, więc obraz nie rozmywa się przy ruchu robota ani przy szybkiej zmianie ujęcia. Osobny sensor RGB OV2740 daje kolor 1920 × 1080 przy 30 fps. Minimalna odległość pomiaru to ok. 28 cm w rozdzielczości 1280 × 720 i 10,5 cm w 424 × 240.
Kamera ma 90 × 25 × 25 mm, gwint statywowy 1/4-20 i dwa gwinty M3; zwalidowany zakres temperatur otoczenia 0-35 °C, praca wewnątrz i na zewnątrz. Pobór mocy w trybie maksymalnym to ok. 3,4 W z USB. Oprogramowanie: otwarty RealSense SDK 2.0 (librealsense) z wrapperami Python, OpenCV, Unity i Matlab oraz oficjalny wrapper ROS 2 (Humble, Iron, Jazzy, Kilted). Marka RealSense należy dziś do RealSense, Inc.; znaki Intel są używane na licencji i nadal widnieją na obudowie. W pudełku: kamera, statyw biurkowy i kabel USB-C.
Zastosowania
Roboty mobilne AMR i AGV
Producent wymienia roboty AMR i AGV oraz unikanie kolizji; global shutter sprawdza się przy poruszających się robotach i zmieniających się ujęciach.
Skanowanie 3D i pomiary objętości
Głębia 1280 × 720 i kolor 1920 × 1080 wystarczają do skanowania obiektów i pomiarów objętości, które producent podaje wśród zastosowań rodziny D400.
Drony
Masa 75 g i zasilanie z USB pozwalają montować kamerę na dronach; producent ma osobne opracowanie o poprawie map głębi na dronach.
Prototypy i pierwsze wdrożenia
Według producenta kamery D400 są proste w uruchomieniu i przenośne, więc nadają się do prototypów sprzętu i rozwoju oprogramowania przed wyborem docelowego czujnika.
Specyfikacja
| Technologia głębi | stereoskopowa, aktywna (projektor IR) |
| Moduł głębi | RealSense D430 + kamera RGB; procesor RealSense Vision Processor D4 |
| Baza stereo | 50 mm |
| Pole widzenia głębi | 87° × 58° (HD 16:9, przekątna 95°); 75° × 62° w VGA 4:3 |
| Rozdzielczość głębi | do 1280 × 720 |
| Liczba klatek głębi | do 90 fps (848 × 480 i mniej); 1280 × 720: 6 / 15 / 30 fps |
| Zasięg pomiaru | 0,3-3 m (zakres idealny); wg karty katalogowej 0,2 m do ponad 3 m, zależnie od oświetlenia |
| Minimalna odległość pomiaru | ok. 28 cm (1280 × 720), 19,5 cm (848 × 480), 10,5 cm (424 × 240) |
| Dokładność | poniżej 2 % przy 2 m |
| Imagery głębi | 2 × OmniVision OV9282, 1280 × 800, global shutter |
| Projektor IR | VCSEL 850 nm, laser klasy 1 (IEC 60825-1) |
| Sensor RGB | OmniVision OV2740, 2 MP, 1920 × 1080 przy 30 fps, rolling shutter, pole widzenia 69° × 42° |
| Jednostka IMU | brak |
| Interfejs danych | USB-C, USB 3.1 Gen 1 (obsługa USB 2.0) |
| Zasilanie | z USB, 5 V, do 700 mA; ok. 3,4 W w trybie maksymalnym |
| Wymiary | 90 × 25 × 25 mm |
| Masa | 75 g |
| Montaż | gwint 1/4-20 UNC + 2 × gwint M3 |
| Temperatura pracy | 0-35 °C (otoczenie, zakres zwalidowany przez producenta) |
| Oprogramowanie | RealSense SDK 2.0 (open source), wrapper ROS 2 |
| Zawartość zestawu | kamera, statyw biurkowy, kabel USB-C |
| Gwarancja | 1 rok (producenta) |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- RealSense D400 - karta katalogowa rodziny (marzec 2026, EN)PDF producenta
Specyfikacja wszystkich kamer D400, w tym D435 i D435i.
- RealSense - karty katalogowe producentaStrona producenta
Aktualne dokumenty producenta.
- RealSense SDK 2.0 - librealsense (GitHub producenta)Kod źródłowy producenta
Otwarte SDK z wrapperami Python, OpenCV, Unity, Matlab.
- realsense-ros - wrapper ROS 2 (GitHub producenta)Kod źródłowy producenta
ROS 2 Humble, Iron, Jazzy, Kilted.
Wysyłka
Wysyłamy w opakowaniu producenta z magazynu w Bielanach Wrocławskich. Wymiary i masę przesyłki podajemy w ofercie.