
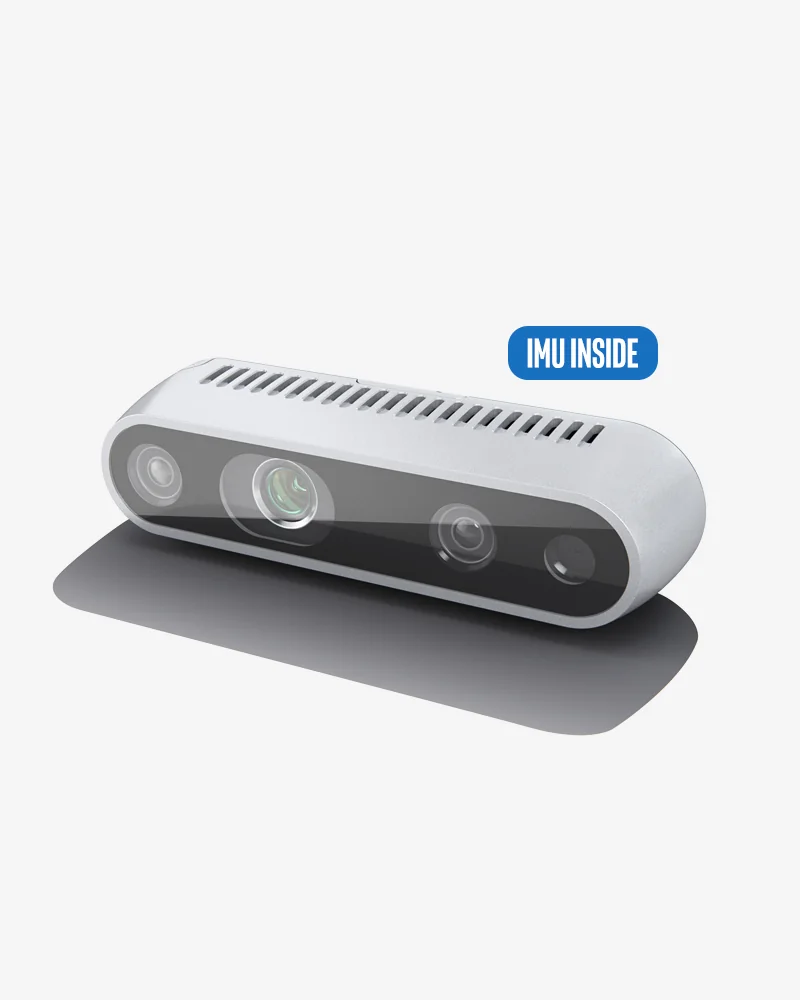
Intel RealSense D435i
RealSense D435i to kamera głębi D435 z wbudowaną jednostką inercyjną: akcelerometr ±4 g i żyroskop ±1000 °/s, których dane są znakowane czasem razem z klatkami głębi. Stereo z global shutter, projektor IR i sensor RGB; pole widzenia głębi 87° × 58°, do 1280 × 720 przy 30 fps, zasięg 0,3-3 m, dokładność poniżej 2 % w 2 m. Jeden kabel USB-C, masa 75 g.
Wycena indywidualna - odpowiadamy zwykle w ciągu jednego dnia roboczego. Sprzedaż wyłącznie dla firm i instytucji.
Opis produktu
IMU (Bosch BMI055 lub BMI085 w nowszych egzemplarzach) dodaje do głębi i koloru strumień ruchu: 6 stopni swobody, próbkowanie żyroskopu 200 / 400 Hz, znacznik czasu z dokładnością 50 µs. Według producenta dane IMU poprawiają gęstą rekonstrukcję 3D przy skanowaniu, a w ROS służą do określania położenia robota. Poza tym kamera jest identyczna z D435: moduł głębi D430 z bazą stereo 50 mm, imagery OV9282 1280 × 800 z global shutter, projektor VCSEL 850 nm, sensor RGB 1920 × 1080 przy 30 fps, minimalna odległość ok. 28 cm w 1280 × 720.
Obudowa 90 × 25 × 25 mm z gwintem 1/4-20 i dwoma gwintami M3; zwalidowany zakres temperatur otoczenia 0-35 °C, praca wewnątrz i na zewnątrz, pobór mocy ok. 3,4 W z USB. Oprogramowanie: RealSense SDK 2.0 (librealsense) ze strumieniem głębi i IMU oraz wrapper ROS 2 (Humble, Iron, Jazzy, Kilted). Marka RealSense należy do RealSense, Inc.; znaki Intel są używane na licencji. W zestawie statyw biurkowy i kabel USB-C.
Zastosowania
Roboty w ruchu i humanoidy
Producent przeznacza D435i do zastosowań, w których porusza się kamera lub robot; wymienia humanoida LimX Dynamics Oli z D435i jako głównym czujnikiem głębi.
Skanowanie 3D z lepszą rekonstrukcją
Dane IMU dają dodatkowy zestaw informacji o ruchu, który według producenta poprawia gęstą rekonstrukcję 3D przy skanowaniu ręcznym.
AMR, AGV i unikanie kolizji
Jak cała rodzina D400: roboty mobilne, wózki AGV i unikanie kolizji; global shutter nie rozmywa obrazu w ruchu.
Drony
75 g, zasilanie z USB i IMU w jednej obudowie; producent wymienia drony wśród zastosowań rodziny D400.
Specyfikacja
| Technologia głębi | stereoskopowa, aktywna (projektor IR) |
| Moduł głębi | RealSense D430 + kamera RGB; procesor RealSense Vision Processor D4 |
| Baza stereo | 50 mm |
| Pole widzenia głębi | 87° × 58° (HD 16:9, przekątna 95°); 75° × 62° w VGA 4:3 |
| Rozdzielczość głębi | do 1280 × 720 |
| Liczba klatek głębi | do 90 fps (848 × 480 i mniej); 1280 × 720: 6 / 15 / 30 fps |
| Zasięg pomiaru | 0,3-3 m (zakres idealny); wg karty katalogowej 0,2 m do ponad 3 m, zależnie od oświetlenia |
| Minimalna odległość pomiaru | ok. 28 cm (1280 × 720), 19,5 cm (848 × 480), 10,5 cm (424 × 240) |
| Dokładność | poniżej 2 % przy 2 m |
| Imagery głębi | 2 × OmniVision OV9282, 1280 × 800, global shutter |
| Projektor IR | VCSEL 850 nm, laser klasy 1 (IEC 60825-1) |
| Sensor RGB | OmniVision OV2740, 2 MP, 1920 × 1080 przy 30 fps, rolling shutter, pole widzenia 69° × 42° |
| Jednostka IMU | 6 stopni swobody: 3-osiowy akcelerometr + 3-osiowy żyroskop (Bosch BMI055 lub BMI085, zależnie od rewizji) |
| Interfejs danych | USB-C, USB 3.1 Gen 1 (obsługa USB 2.0) |
| Zasilanie | z USB, 5 V, do 700 mA; ok. 3,4 W w trybie maksymalnym |
| Wymiary | 90 × 25 × 25 mm |
| Masa | 75 g |
| Montaż | gwint 1/4-20 UNC + 2 × gwint M3 |
| Temperatura pracy | 0-35 °C (otoczenie, zakres zwalidowany przez producenta) |
| Oprogramowanie | RealSense SDK 2.0 (open source), wrapper ROS 2 |
| Zawartość zestawu | kamera, statyw biurkowy, kabel USB-C |
| Gwarancja | 1 rok (producenta) |
| Zakres akcelerometru | ±4 g |
| Zakres żyroskopu | ±1000 °/s |
| Próbkowanie IMU | akcelerometr 62,5 / 250 Hz (BMI055) lub 100 / 200 Hz (BMI085); żyroskop 200 / 400 Hz |
Cenę tej pozycji ustalamy indywidualnie - zależy od konfiguracji. Prosimy o zapytanie, odpowiadamy zwykle w ciągu jednego dnia roboczego.
Pliki do pobrania
- RealSense D400 - karta katalogowa rodziny (marzec 2026, EN)PDF producenta
Specyfikacja wszystkich kamer D400, w tym D435 i D435i.
- RealSense - karty katalogowe producentaStrona producenta
Aktualne dokumenty producenta.
- RealSense SDK 2.0 - librealsense (GitHub producenta)Kod źródłowy producenta
Otwarte SDK z wrapperami Python, OpenCV, Unity, Matlab.
- realsense-ros - wrapper ROS 2 (GitHub producenta)Kod źródłowy producenta
ROS 2 Humble, Iron, Jazzy, Kilted.
Wysyłka
Wysyłamy w opakowaniu producenta z magazynu w Bielanach Wrocławskich. Wymiary i masę przesyłki podajemy w ofercie.