
Autonomiczny robot mobilny (AMR)
Autonomiczny robot mobilny (AMR) sam wyznacza trasę i omija przeszkody. Nie potrzebuje linii na podłodze ani operatora z pilotem. Żeby to działało, robot autonomiczny musi mieć cztery rzeczy: bazę jezdną, czujniki, komputer i oprogramowanie do nawigacji.
W sklepie są zarówno gotowe rozwiązania, jak i mobilne platformy do zbudowania własnego robota. Ta różnica decyduje o kosztach i czasie wdrożenia, dlatego opisujemy ją wprost.
Gotowy do jazdy czy do rozbudowy
Od najbardziej gotowego rozwiązania do samej bazy jezdnej:
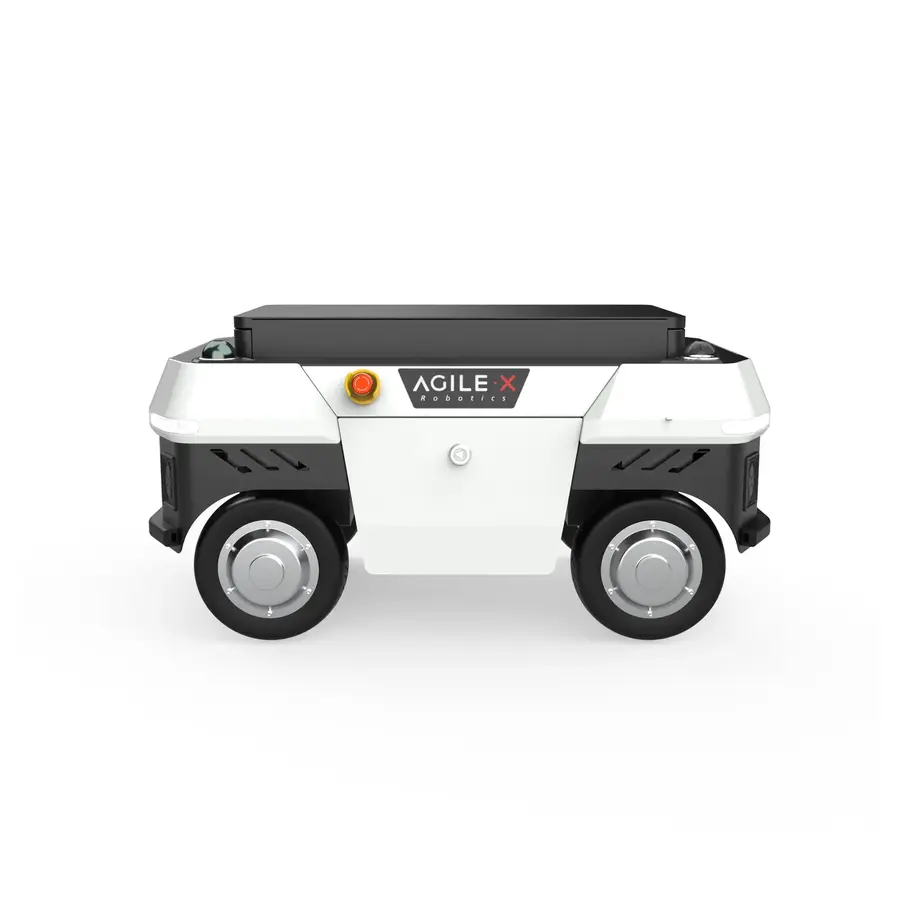
- Platforma z gotową nawigacją - UMR ma wbudowany system NAVIS. Mapowanie, planowanie trasy i omijanie przeszkód działają bez budowania oprogramowania od zera.
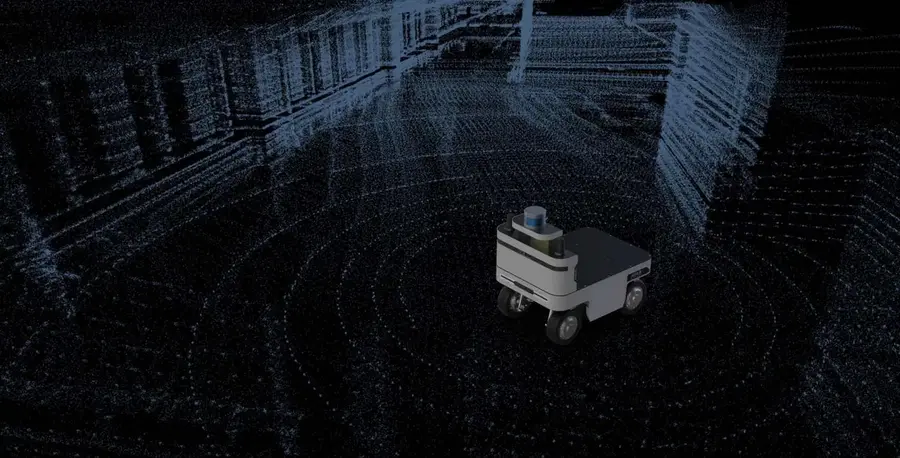
- System nawigacji do platformy - NAVIS KIT buduje mapę 3D obiektu, lokalizuje maszynę z dokładnością do około 3 cm i prowadzi ją z prędkością do 2,5 m/s.
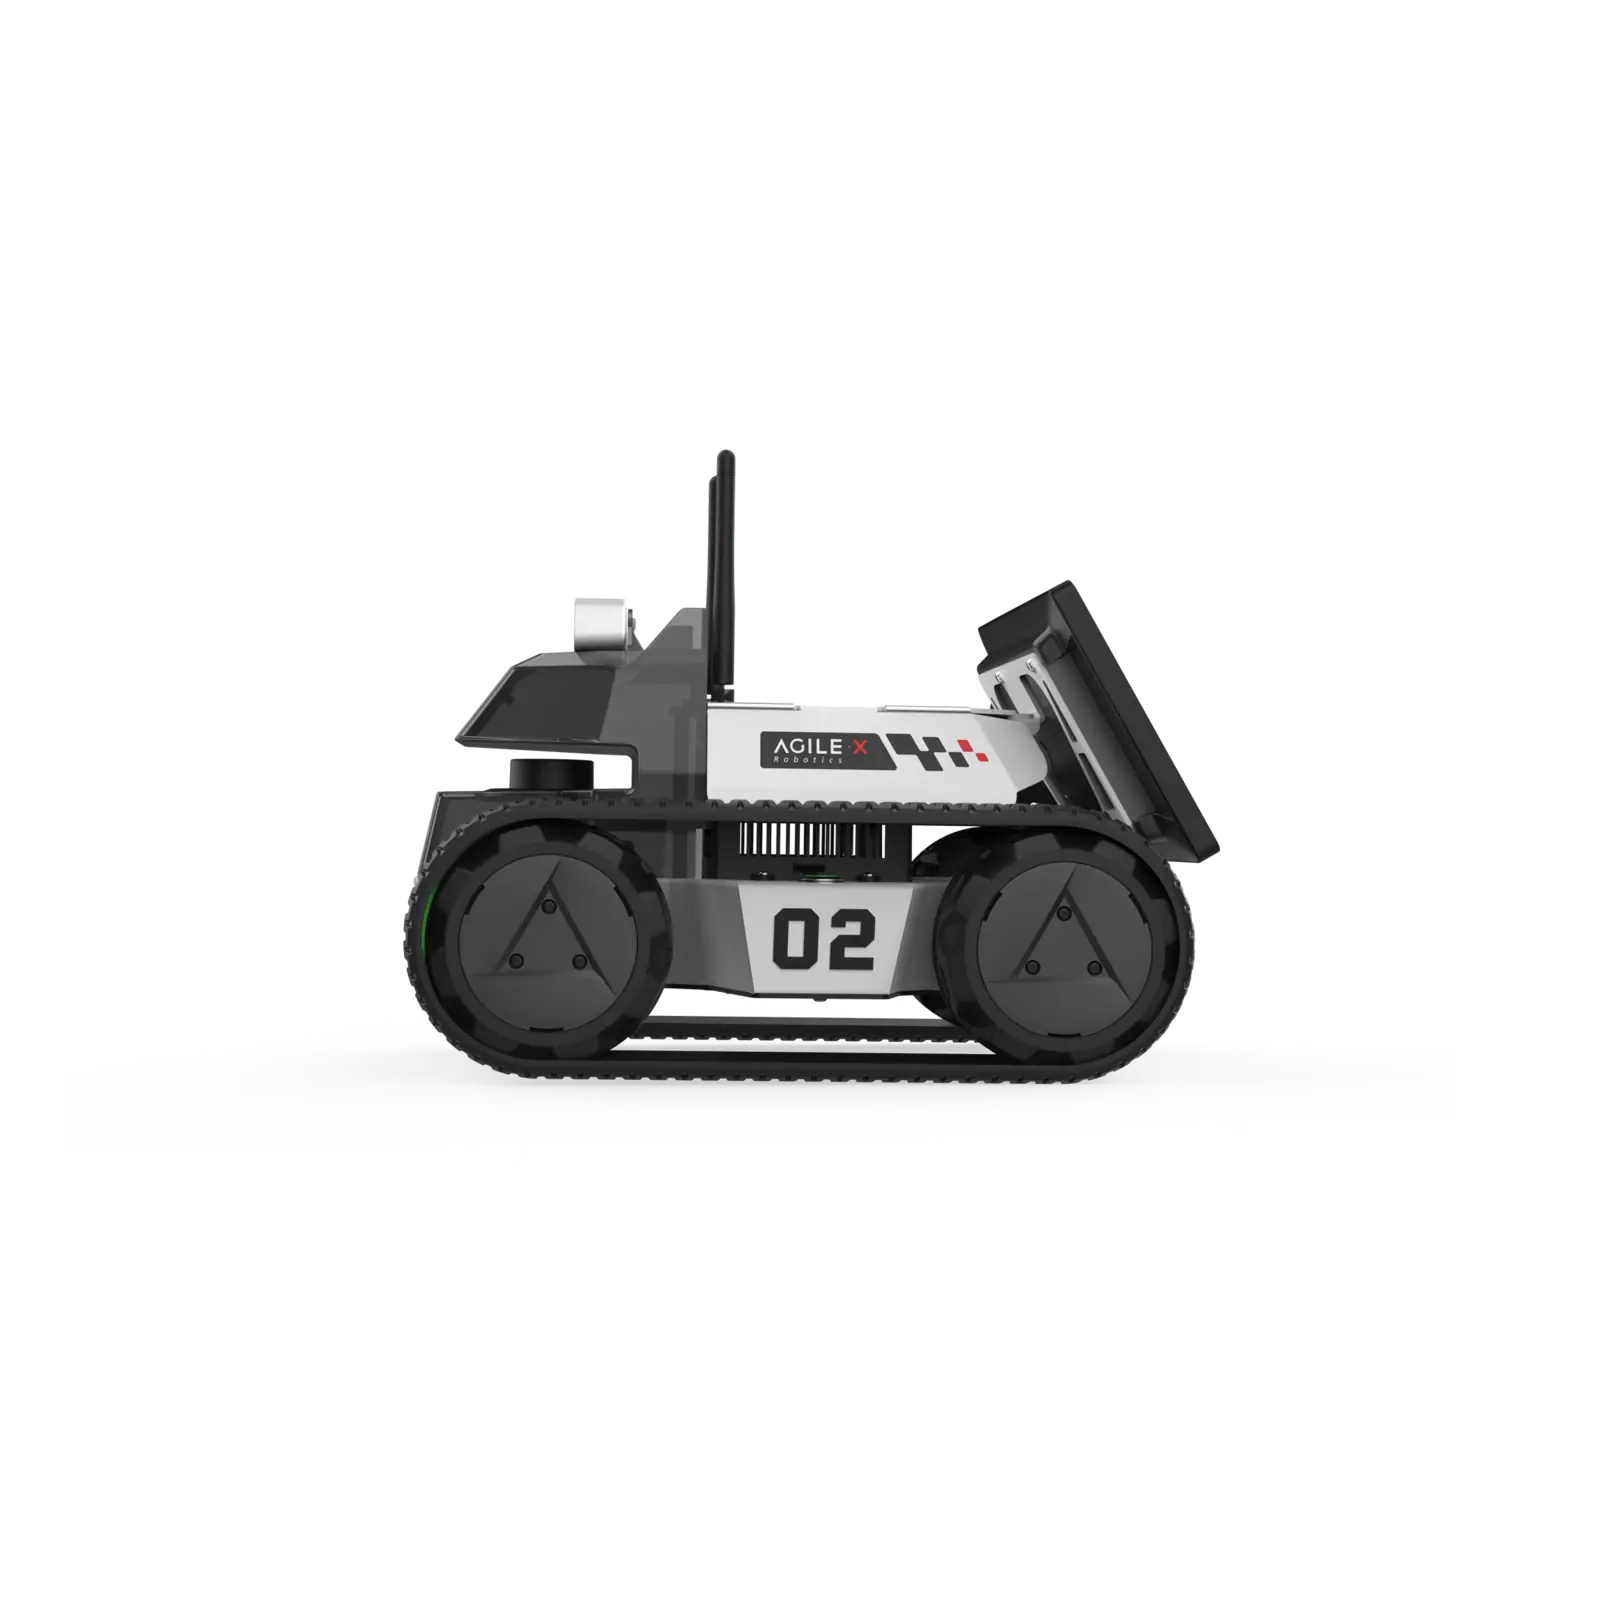
- Mała platforma do nauki - LIMO PRO ma komputer NVIDIA Orin Nano, skaner LiDAR i kamerę głębi. Ten zestaw czujników wystarcza do samodzielnej nawigacji i omijania przeszkód.
- Zestawy badawcze - ROS2 LITE KIT i ROS2 PRO KIT mają komputer pokładowy i kamerę głębi RealSense D435. Do prac nad jazdą autonomiczną w otwartym oprogramowaniu służy Autoware Open Source Autonomous Kit.
- Sama baza jezdna - pozostałe roboty kołowe i roboty gąsienicowe mają otwarty interfejs CAN. Czujniki, komputer i oprogramowanie dobiera się do nich osobno.
AMR a AGV - czym się różnią
Wózek AGV jedzie po wyznaczonej trasie: po linii, taśmie albo znacznikach. Robot AMR buduje mapę otoczenia i sam planuje drogę, więc zmiana trasy nie wymaga przebudowy hali. O tym, czy platforma pracuje jak AGV, czy jak AMR, decydują czujniki i oprogramowanie.
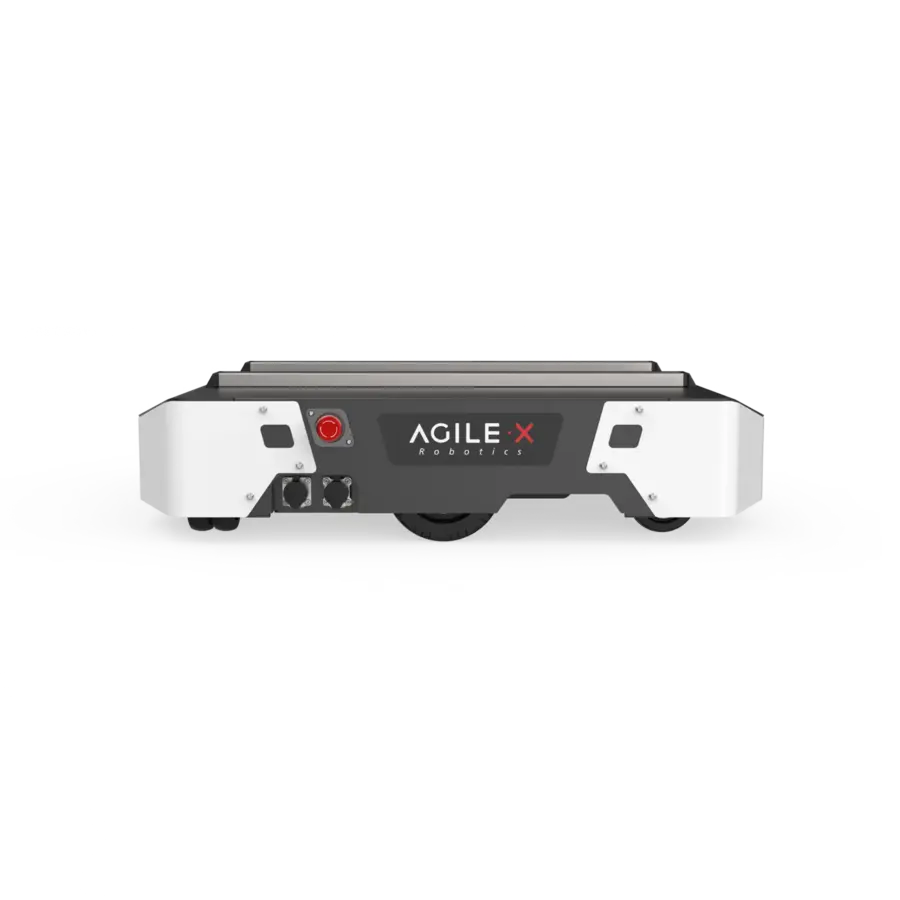
TRACER 2.0 AGV to niska platforma do transportu wewnętrznego, która przewozi do 150 kg.
Z czego składa się autonomia
Poza bazą jezdną robot autonomiczny potrzebuje:
- czujników: skanera LiDAR i kamery głębi do wykrywania przeszkód,
- odbiornika GNSS i modułu IMU, jeśli pracuje na zewnątrz,
- komputera pokładowego, który przetwarza dane na miejscu,
- oprogramowania: ROS 2 z pakietami do mapowania i nawigacji, Autoware albo systemu NAVIS.
Sprzęt do robota autonomicznego
Platformy mobilne
Robot z własną nawigacją NAVIS, jazda wszechkierunkowa, IP65, udźwig 80 kg
AgileX
97 130 PLN netto 119 470 brutto
Zestawy R&D
Gotowa nawigacja autonomiczna: mapa 3D, lokalizacja ok. 3 cm, do 2,5 m/s
AgileX
66 810 PLN netto 82 176 brutto
Platformy mobilne
Mały robot z komputerem Orin Nano, LiDAR-em i kamerą głębi, udźwig 4 kg
AgileX
14 880 PLN -15% oferta specjalna 12 650 PLN netto 15 560 brutto
Zestawy R&D
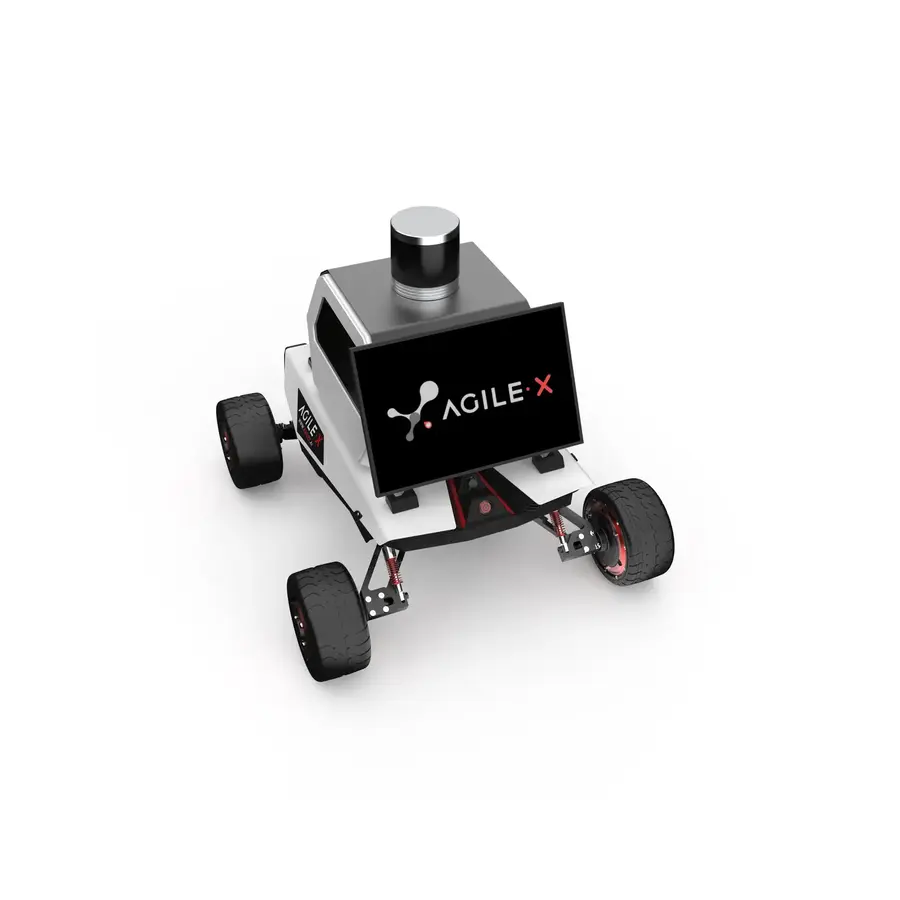
ROS2 LITE KIT - karta produktu
Zestaw do nawigacji w ROS 2: LiDAR 2D i komputer i5, na platformę AgileX
AgileX
25 860 PLN netto 31 808 brutto
Zestawy R&D
Zestaw do nawigacji w ROS 2: LiDAR 3D i komputer i7, na platformę AgileX
AgileX
50 870 PLN netto 62 570 brutto
Zestawy R&D
Autoware Open Source Autonomous Kit - karta produktu
Czujniki i komputer do jazdy autonomicznej w Autoware, bez GPS
AgileX
86 210 PLN netto 106 038 brutto
Platformy mobilne
TRACER 2.0 AGV - karta produktu
Niska platforma AGV do transportu w halach, udźwig 150 kg
AgileX
32 350 PLN netto 39 791 brutto
Najczęstsze pytania
Czy każdy robot mobilny ze sklepu jest autonomiczny?
Nie. Większość platform to bazy jezdne, które stają się autonomiczne po dodaniu czujników, komputera i oprogramowania. Gotową nawigację ma UMR, a LIMO PRO ma komplet czujników do nauki nawigacji.
Jakiego oprogramowania używa autonomiczny robot mobilny?
Najczęściej ROS 2 z pakietami do mapowania i nawigacji. Do pojazdów autonomicznych stosuje się otwarte oprogramowanie Autoware, a AgileX ma własny system NAVIS.
Czy pomagacie dobrać czujniki do platformy?
Tak. Napisz, gdzie robot ma jeździć i co ma robić. Dobierzemy platformę, czujniki i komputer i wyślemy ofertę z ceną i terminem.