
Robot kołowy do badań i integracji
Robot kołowy to platforma jezdna na kołach: szybka, oszczędna i przewidywalna na równym podłożu. Sprawdza się w halach, magazynach, laboratoriach i na utwardzonym terenie. To baza do badań i integracji czujników, ramion oraz własnego oprogramowania. Modele różnią się przede wszystkim układem jezdnym, bo to on decyduje, jak robot skręca i ile miejsca potrzebuje na manewr.
Cztery układy jezdne
Platformy AgileX w sklepie mają cztery różne układy jezdne:
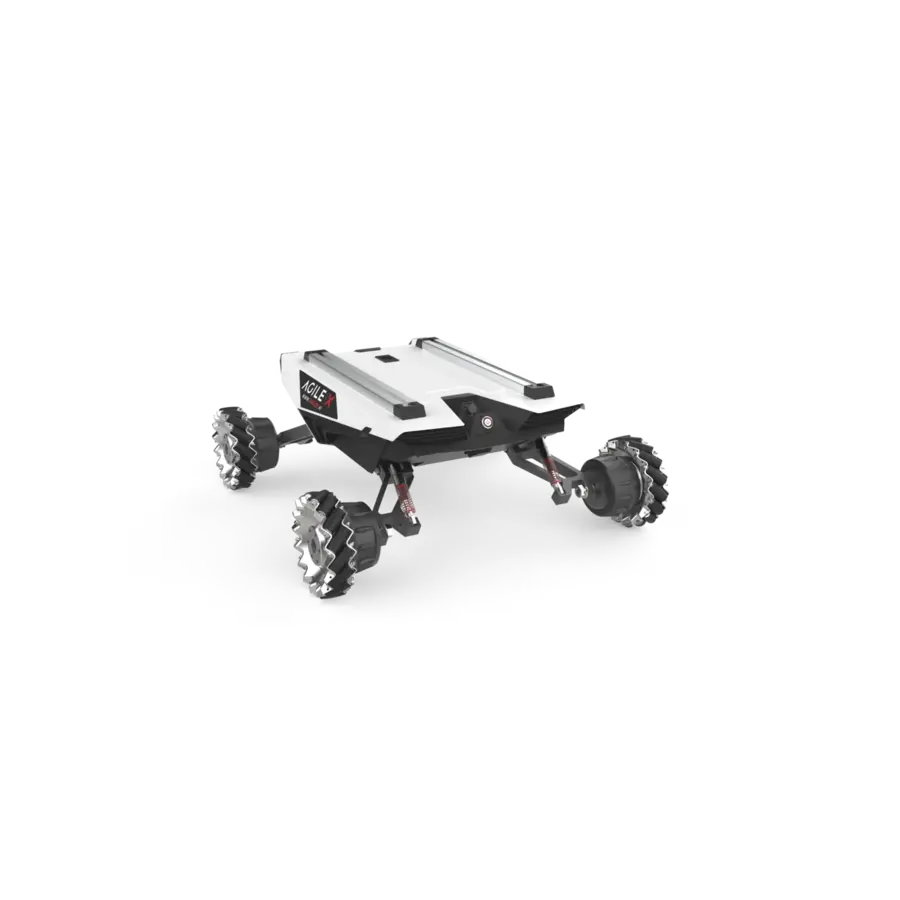
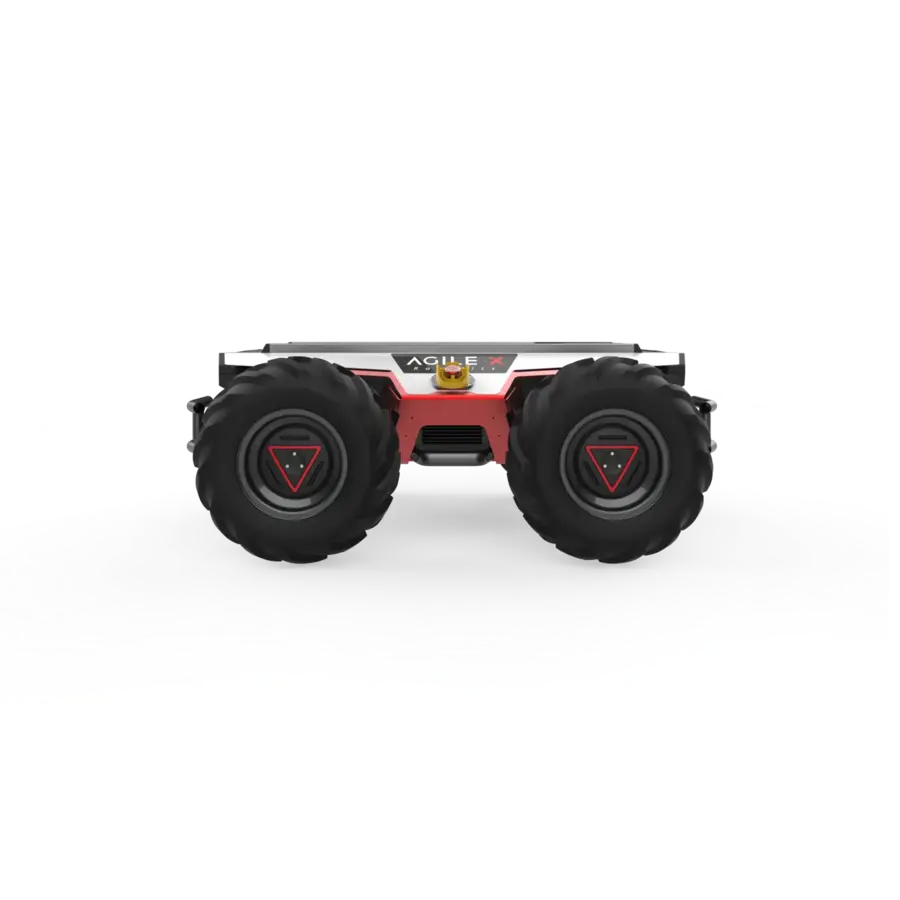
- Niezależny napęd czterech kół - robot skręca różnicą prędkości kół: SCOUT 2.0 (ładowność 50 kg, obraca się w miejscu) i SCOUT MINI (10 kg).
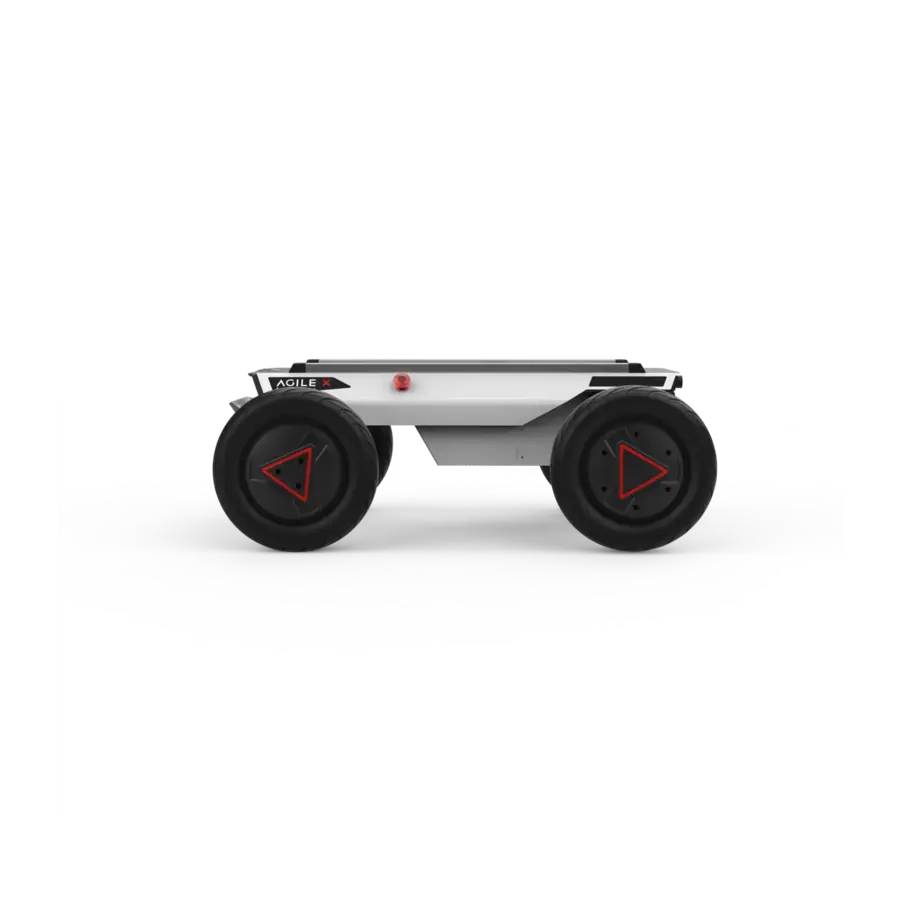
- Skręt Ackermanna - układ jak w samochodzie, do szybkiej jazdy: HUNTER SE rozwija 4,8 m/s.
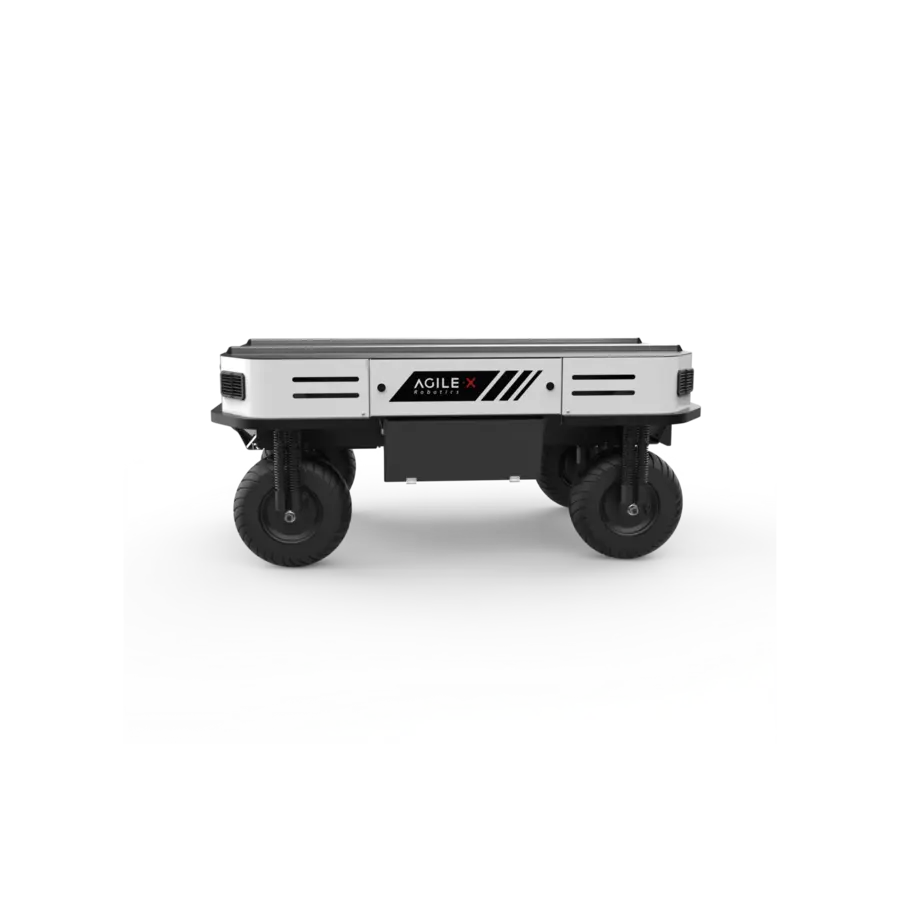
- Napęd i skręt wszystkich kół - jazda w trybie Ackermanna, obrót w miejscu i ruch boczny: RANGER MINI 3.0, RANGER i RANGER AIR. UMR ma cztery koła skrętne i jeździ wszechkierunkowo.
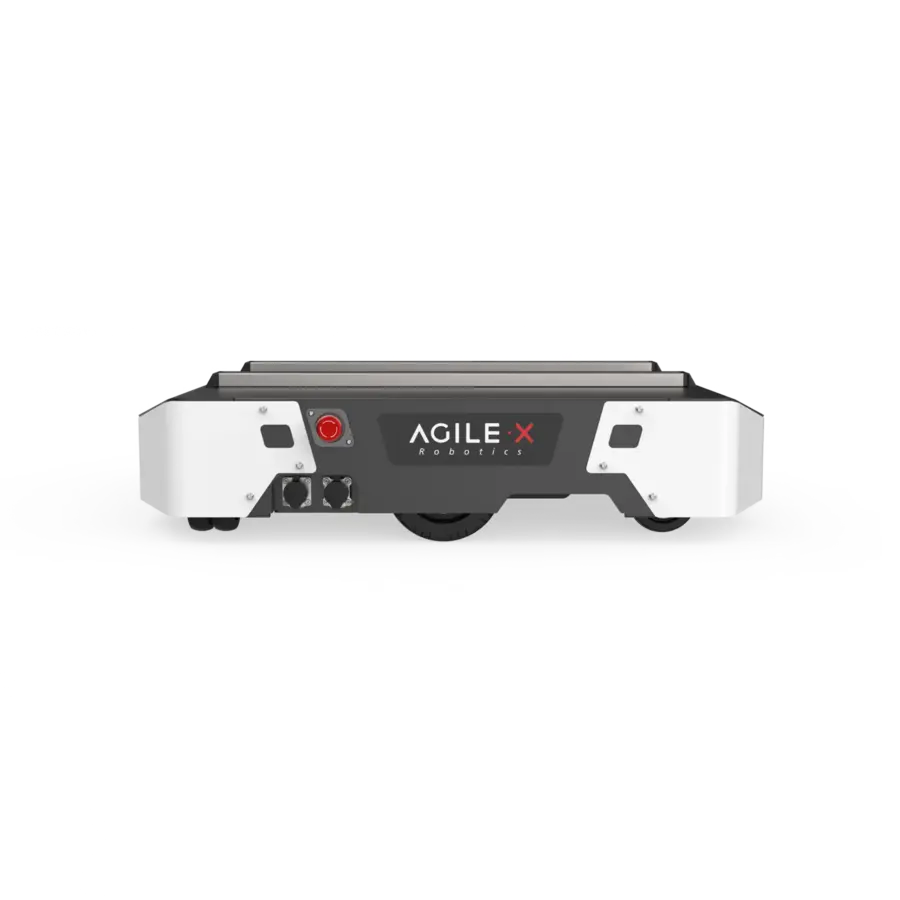
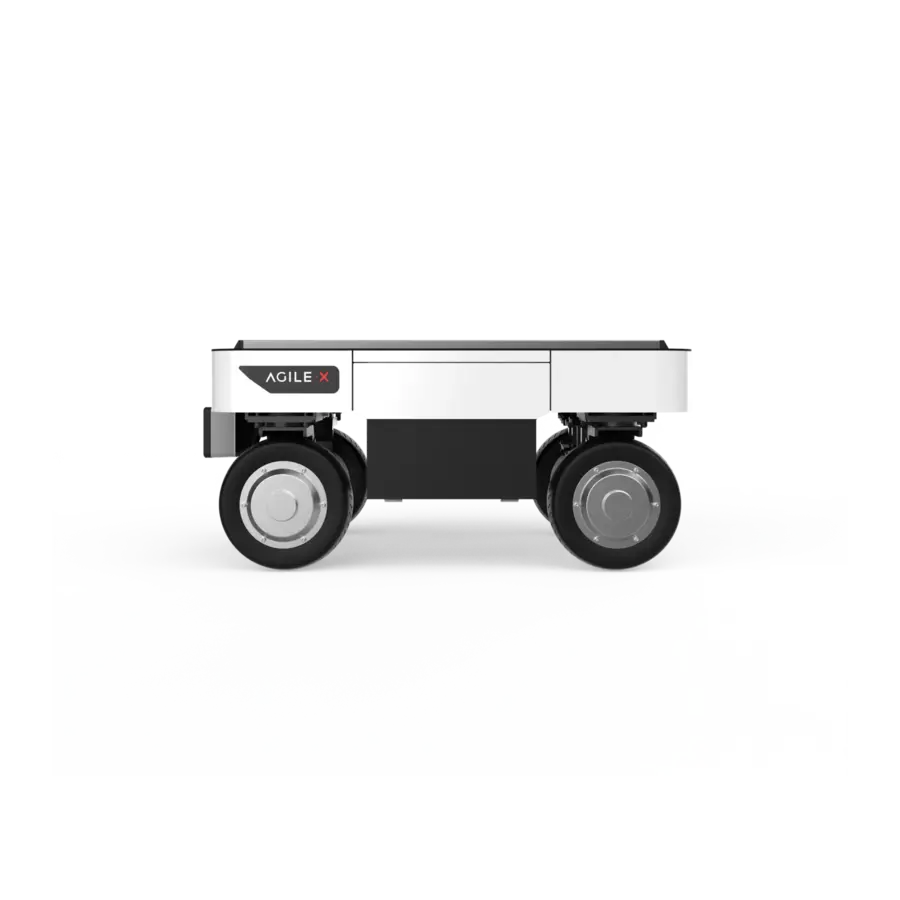
- Napęd różnicowy na dwóch kołach - niska platforma do transportu wewnętrznego: TRACER 2.0 AGV ma 169 mm wysokości i przewozi do 150 kg.
Jak wybrać robota kołowego
Zacznij od trzech pytań: ile robot ma wieźć, po czym jeździ i ile ma miejsca na manewr. Ładowność modeli w sklepie sięga od 10 kg (SCOUT MINI) do 150 kg (RANGER i TRACER 2.0 AGV). Do pracy na zewnątrz i w zapylonej hali liczy się stopień ochrony: RANGER MINI 3.0 ma IP54, a UMR IP65.
W ciasnych przejściach wygrywa skręt wszystkich kół albo napęd różnicowy, bo robot obraca się w miejscu. Na długich, prostych trasach lepszy jest układ Ackermanna.
Kiedy koła nie wystarczą
Na piasku, błocie i śniegu koła tracą przyczepność. Wtedy lepszy jest robot gąsienicowy. Jeśli robot ma jeździć sam, sprawdź, czym baza jezdna różni się od gotowego autonomicznego robota mobilnego.
Roboty kołowe - porównanie
| Model | Układ jezdny | Ładowność | Prędkość maks. | Cena netto |
|---|---|---|---|---|
| SCOUT MINI | napęd czterech kół (4WD) | 10 kg (koła standardowe); 20 kg dla kół Mecanum wg grafiki producenta | 3,0 m/s | 21 560 PLN |
| SCOUT 2.0 | niezależny napęd czterech kół | 50 kg | 1,67 m/s | 47 900 PLN |
| HUNTER SE | skręt Ackermanna | 50 kg | 4,8 m/s | 29 140 PLN |
| TRACER 2.0 AGV | napęd różnicowy, dwa koła | 150 kg | 2,0 m/s | 32 350 PLN |
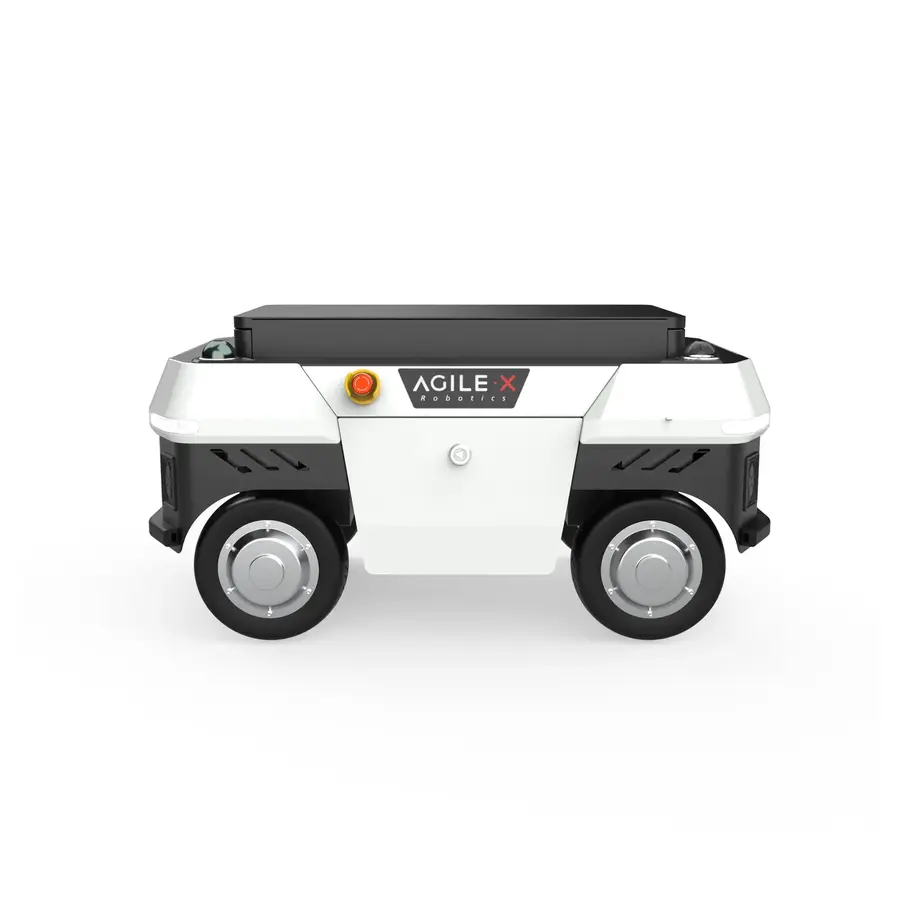
| RANGER AIR | napęd i skręt czterech kół | 80 kg | 1,5 m/s | na zapytanie |
| RANGER MINI 3.0 | napęd i skręt czterech kół | 120 kg | 2,0 m/s | 53 790 PLN |
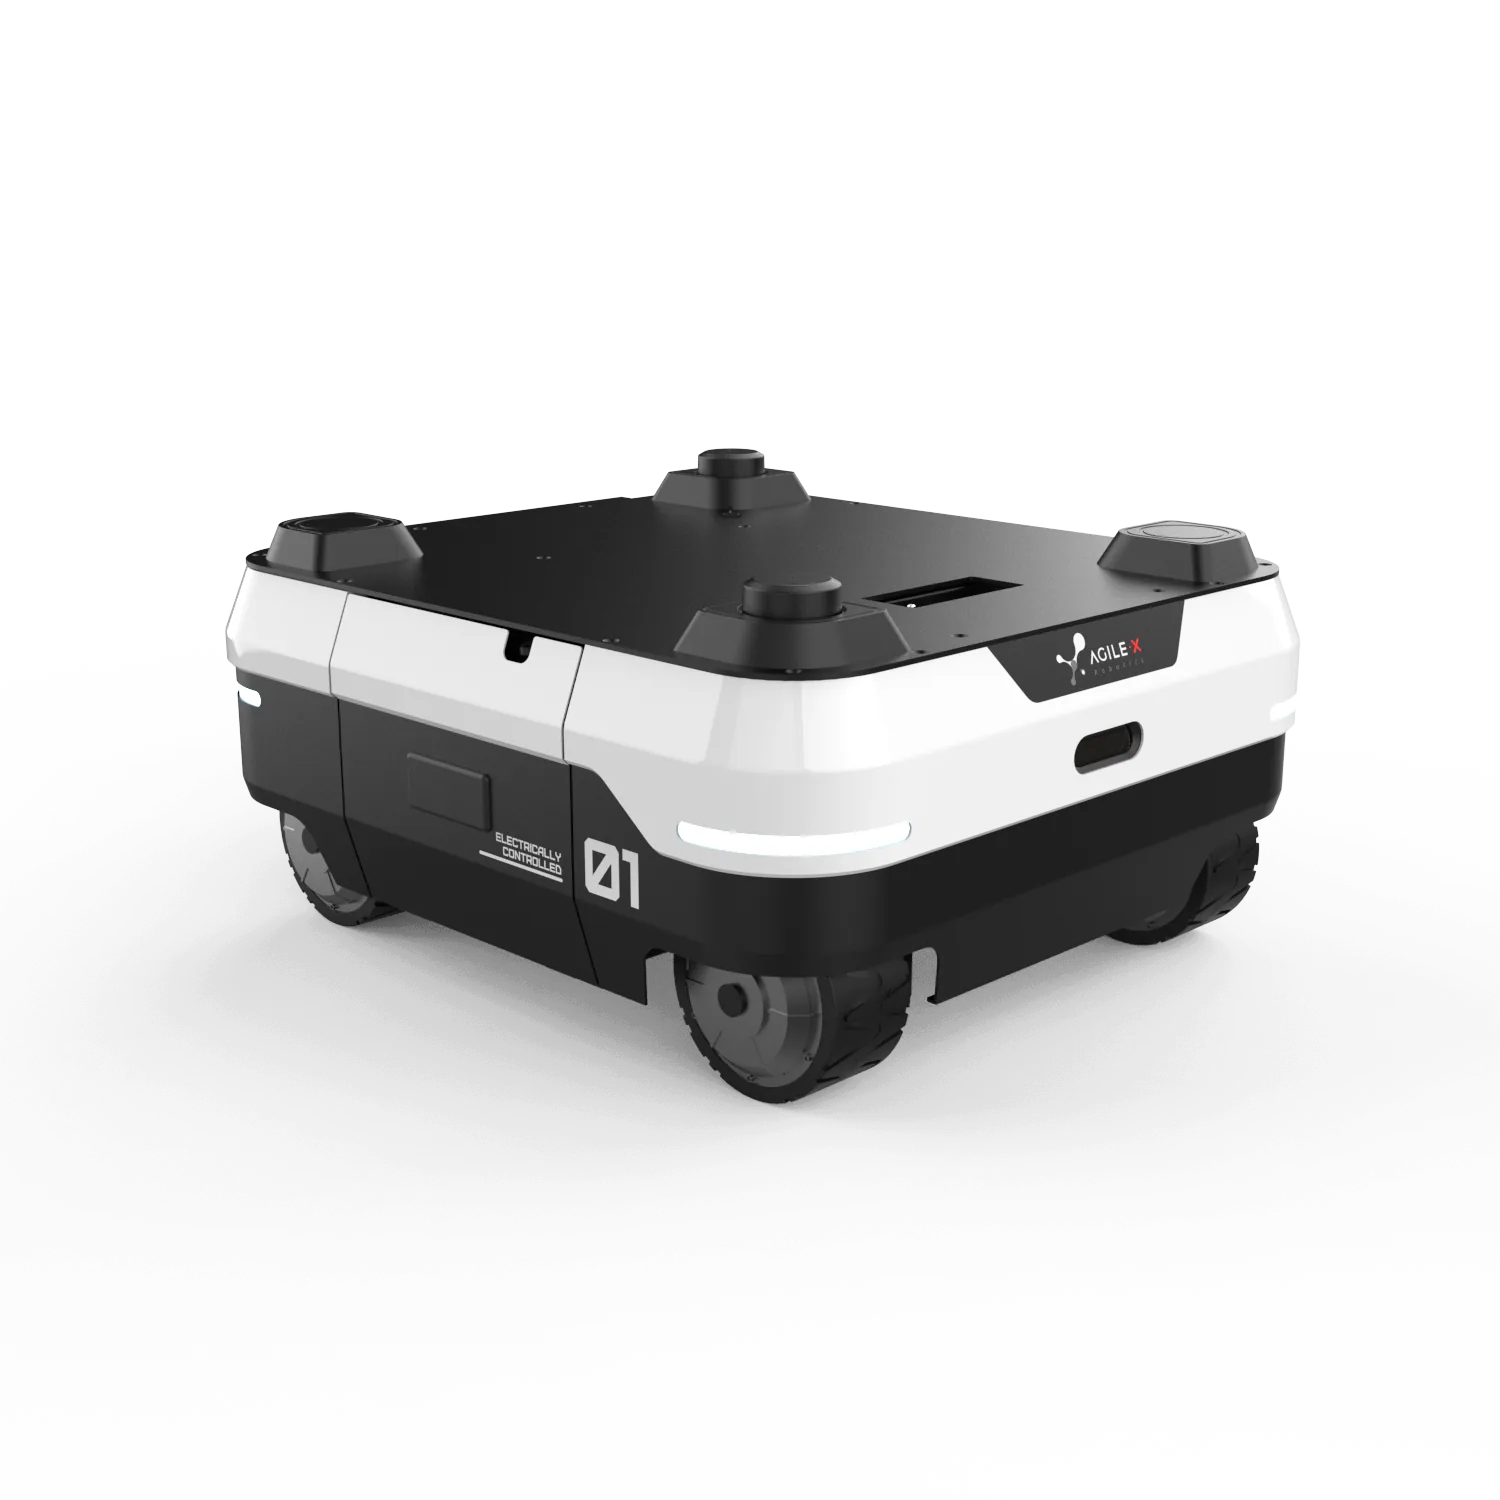
| RANGER | napęd i skręt czterech kół | 150 kg | 2,6 m/s | 64 690 PLN |
| UMR | cztery koła skrętne | 80 kg | 1,5 m/s | 97 130 PLN |
Roboty kołowe w sklepie
Platformy mobilne
Mały robot kołowy 4x4, do 3 m/s, udźwig 10 kg
AgileX
21 560 PLN netto 26 519 brutto
Platformy mobilne
Robot kołowy 4x4 do pracy w halach i w terenie, udźwig 50 kg
AgileX
47 900 PLN netto 58 917 brutto
Platformy mobilne
Szybki robot kołowy ze skrętem jak w samochodzie, 4,8 m/s, 9,5 h pracy
AgileX
29 140 PLN netto 35 842 brutto
Platformy mobilne
TRACER 2.0 AGV - karta produktu
Niska platforma AGV do transportu w halach, udźwig 150 kg
AgileX
32 350 PLN netto 39 791 brutto
Platformy mobilne
RANGER MINI 3.0 - karta produktu
Robot kołowy ze skrętem 4 kół: jazda bokiem i obrót w miejscu, 120 kg
AgileX
53 790 PLN netto 66 162 brutto
Platformy mobilne
Duży robot kołowy ze skrętem 4 kół, do 2,6 m/s, udźwig 150 kg
AgileX
64 690 PLN netto 79 569 brutto
Platformy mobilneNowość
Kompaktowa platforma ze skrętem 4 kół pod humanoidy i manipulatory, 80 kg
AgileX
Cena po zapytaniu
Platformy mobilne
Robot z własną nawigacją NAVIS, jazda wszechkierunkowa, IP65, udźwig 80 kg
AgileX
97 130 PLN netto 119 470 brutto
Platformy mobilne
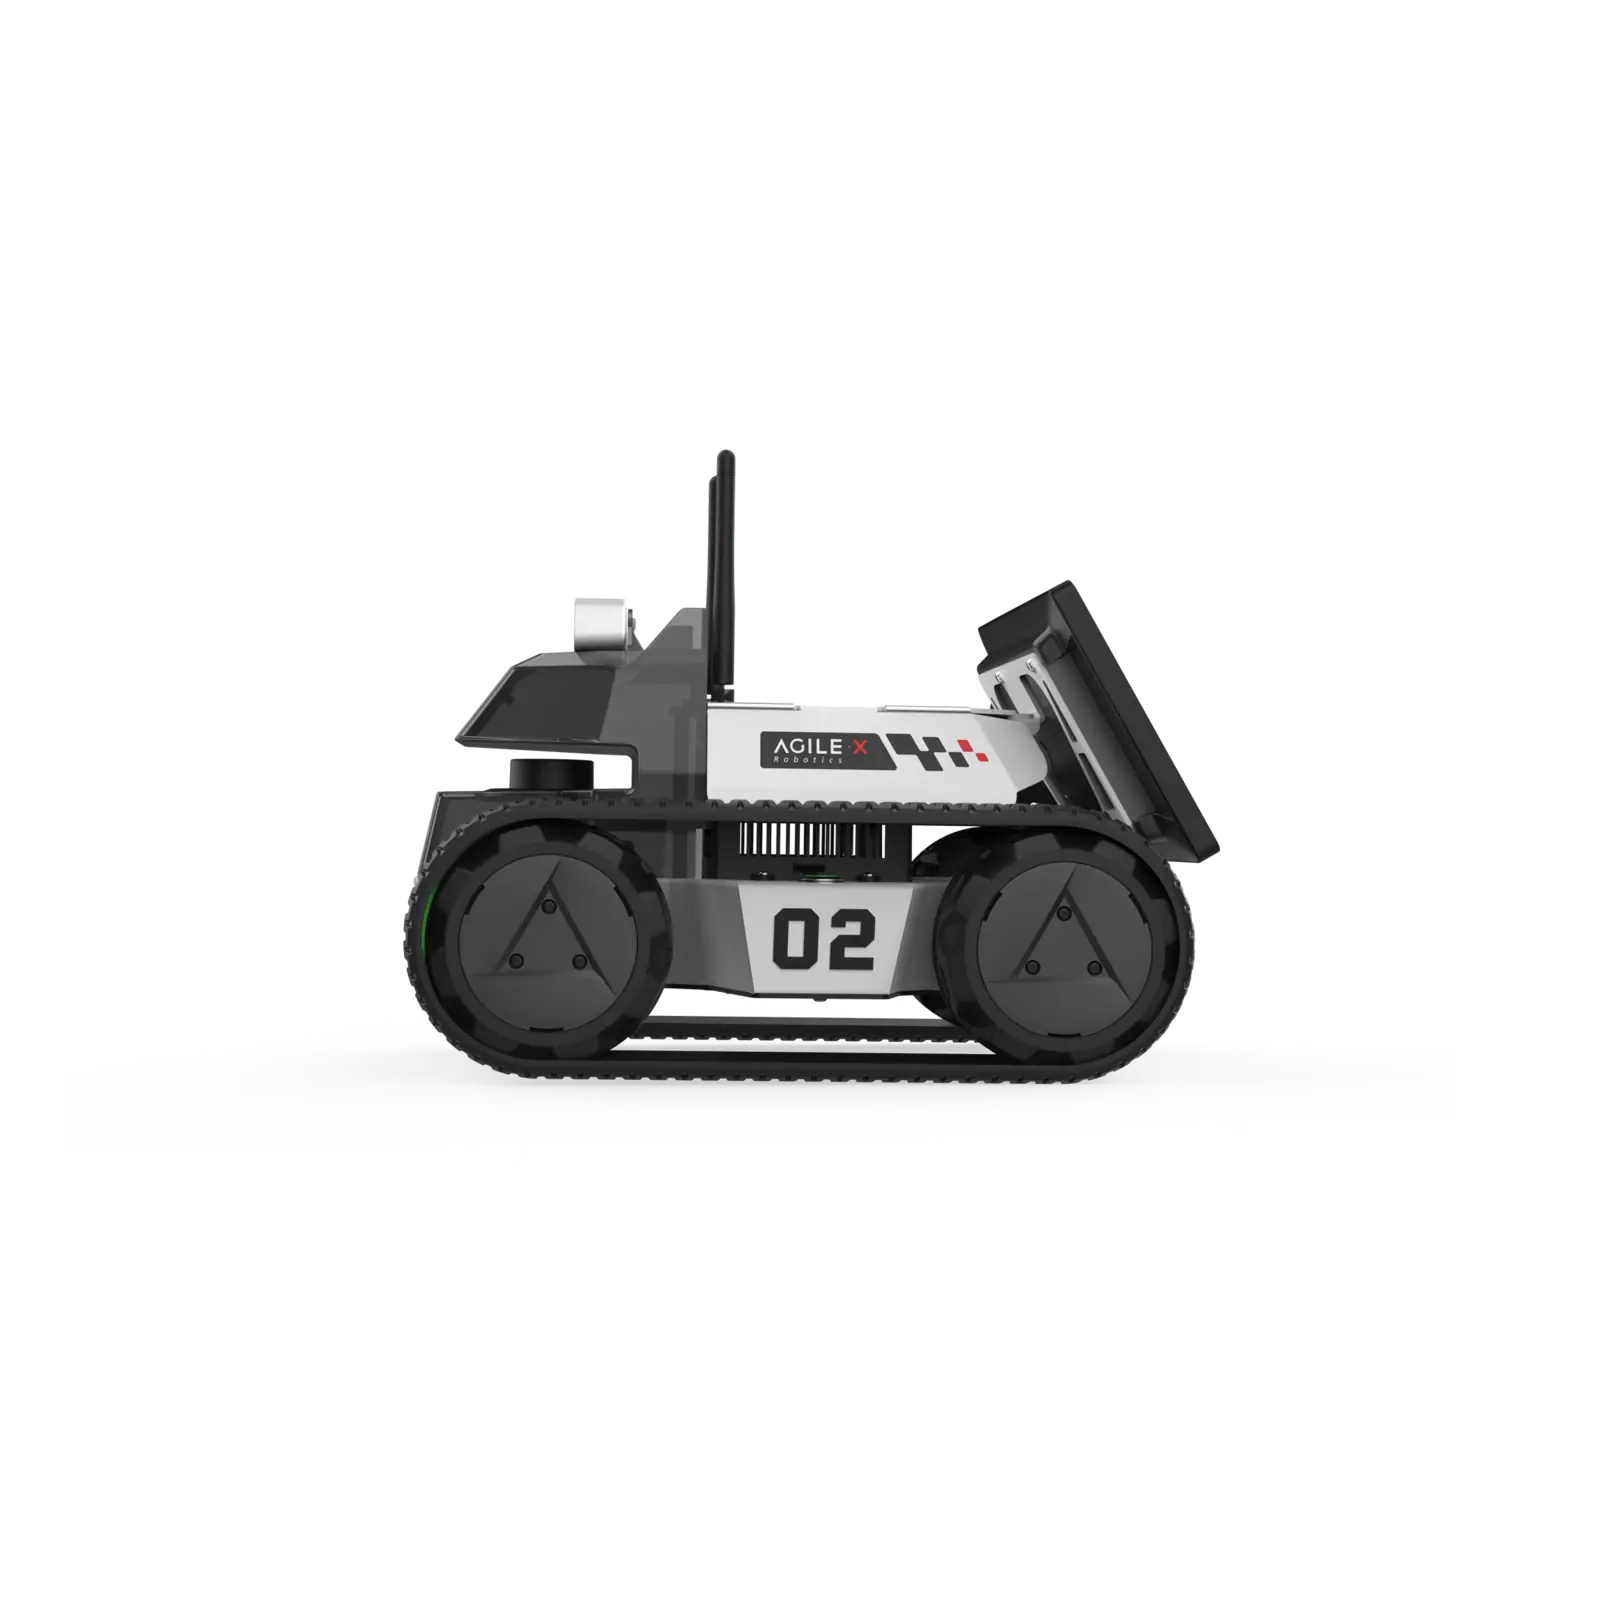
Mały robot z komputerem Orin Nano, LiDAR-em i kamerą głębi, udźwig 4 kg
AgileX
14 880 PLN -15% oferta specjalna 12 650 PLN netto 15 560 brutto
Najczęstsze pytania
Czy robot kołowy może jeździć w terenie?
Tak, po utwardzonych drogach, trawie i szutrze. SCOUT 2.0 pokonuje nierówności o wysokości około 100 mm i podjazdy do 30 stopni. Na grząskie podłoże lepsza jest platforma gąsienicowa.
Czy robot kołowy jest od razu autonomiczny?
Sama platforma to baza jezdna z otwartym interfejsem CAN. Do jazdy autonomicznej potrzebuje czujników, komputera i oprogramowania. Wyjątkiem jest UMR z wbudowanym systemem nawigacji NAVIS.
Jaki robot kołowy wybrać do transportu w hali?
Na płaskie posadzki TRACER 2.0 AGV: wysokość 169 mm, ładowność 150 kg. Gdy potrzebny jest ruch boczny i wyższa ochrona, RANGER MINI 3.0: ładowność 120 kg, IP54.